変分法の応用:最速降下線・条件付き極値・ハミルトンの原理
前のページで導いたオイラー・ラグランジュ方程式を、具体的な問題に使っていく。最速降下曲線、鎖の形、シャボン膜といった幾何の問題から、ハミルトンの原理、光学、連続媒質の力学までを順に扱う。
1. 固定境界の汎関数の極値
(1) 最速降下曲線
例 1 (J. Bernoulli, 1696年) 鉛直平面上に固定された2点A、Bがあり、2点間を曲線 $y=f(x)$ で結ぶ。一つの質点がこの曲線上に束縛され、初速度0で重力作用の下、摩擦なしに降下する。どのような曲線の形状であれば、質点がAからBまで移動するのにかかる時間が最も短くなるか。
解. 水平方向を $x$ 軸、鉛直下向きを $y$ 軸とし、A点を原点とする。曲線の形状を
とする。一般性を失うことなく $x_B > 0, y_B > 0$ とする。 力学的エネルギー保存則より、質点の速度 $v$ は
無限小の距離 $ds$ を通過するのに必要な時間は
AからBまでにかかる総時間は
極値をとるための必要条件は $\delta t_{AB} = 0$ である。境界点での関数値は固定されているため $\delta y(x_A) = \delta y(x_B) = 0$ であり、Lagrangeの変分基本補題より
整理すると
これを変形して
積分すると、
さらに書き直すと
パラメータ $\theta$ を導入し、三角置換を行う。
境界条件 $y_A = 0 \Rightarrow \theta_A = 0$、$x_A = 0$、$x_B > 0, y_B > 0$ を考慮すると、$a = \frac{c_1}{2} > 0$ として曲線の方程式は
これはサイクロイドである。
なお、$x = \varphi(y)$ とおいて積分を書き直すと、$F$ が $x$ を陽に含まない形になり、第一積分
から直接解を導くこともできる(定数因子 $1/\sqrt{2g}$ は省いてある)。
(2) 最速降下曲線問題(変分法による一般的導出)
ここでは
である。$F$ は $x$ と無関係であるため、第一積分
が存在する。よって
である。$y_{0}-y = \frac{1}{2gC^{2}}\sin^{2}\theta$ とおくと、解は
となる。
2. 汎関数の条件付き極値の応用
(1) 懸垂線
例 2 (J. Bernoulli, 1690年) 伸びない柔軟な鎖があり、線密度は $\rho$、長さは $l$、両端はA、Bの2つの固定点に掛けられている。鎖の形状を求めよ。
解. A、Bを結ぶ線分を含む鉛直平面内で、水平方向を $x$ 軸、鉛直上向きを $y$ 軸として直交座標系をとる。平衡時、鎖の形状 $y=y(x)$ はポテンシャルエネルギーを極小にする。
鎖の長さは不変であるため、拘束条件は
Lagrange乗数 $\lambda$ を導入すると、
「一般化エネルギー積分」を利用する。
これを積分すると、
3つの未定定数は境界条件と拘束条件から決定される。
(2) 水銀滴の表面形状
一滴の水銀が水平な机の上に静止している。その表面形状を求める。 水銀の密度を $\rho$、体積を $V_0$ とする。水銀と空気の間の表面張力係数を $\sigma$、水銀と机の間の表面張力係数を $\sigma_1$、机と空気の間の表面張力係数を $\sigma_0$ とする。 対称性より、水銀の表面は回転対称である。机の上の水銀滴の中心点を座標原点とし、机を $x$-$y$ 平面とすると、水銀の表面は一般化座標 $r=r(\theta)$ で記述できる。ここで $r$ は表面上の点Pから原点までの距離、$\theta$ は点Pと原点を結ぶ直線が机となす角であり、$\theta \in [0, \pi/2]$ である。 水銀の形状は体積が $V_0$ であるという拘束条件を満たす。
仮想仕事の原理より、水銀の形状はポテンシャルエネルギーを最小にする。ポテンシャルエネルギーは重力ポテンシャルと表面エネルギーからなる。重力ポテンシャルは
総表面エネルギーは、液気表面積と液固表面積の表面エネルギーの和である。
Lagrange乗数を導入して変分をとることで、微分方程式と自然境界条件が得られる。接触角などの物理的な境界条件を用いて、水銀滴の形状を数値的あるいは級数展開によって解くことができる。
(3) 等周問題
汎関数
の極値を求める。境界条件 $f(x_1) = y_1, f(x_2) = y_2$ および拘束条件
を満たす。Lagrange乗数を導入し、$H = F + \lambda G$ とおき、Euler方程式
を得る。
(4) 独立でない引数をもつ汎関数の極値
において拘束条件 $G(x, f(x), g(x)) = 0$ があるとする。Lagrange乗数 $\lambda(x)$ を導入し、$H = F + \lambda(x)G$ として無条件極値問題とみなす。Euler方程式は
となる。これを拘束条件 $G(x, f(x), g(x)) = 0$ と連立させて解く。
3. Hamiltonの原理の諸形式
(1) 保存系のHamiltonの原理
これまでの議論からわかるように、保存力場におけるLagrange方程式とEuler方程式は形式が完全に同じであるため、Lagrange方程式も汎関数の固定境界での極値から導出できる。物理的に真の経路は作用量を停留させる。
(2) 保存力と非保存力が混在する系のHamiltonの原理
Lagrange方程式 $\frac{d}{dt}\left(\frac{\partial L}{\partial\dot{q}_\alpha}\right)-\frac{\partial L}{\partial q_\alpha}=Q_\alpha$ の両辺に $\delta q_\alpha$ を掛け、積分を行うことで
が得られる。
(3) 座標がホロノミック拘束を満たす場合のHamiltonの原理
一般化座標が独立でなく $f_\sigma(t, q)=0$ を満たす場合、Lagrange方程式は
となる。これは、拘束条件下の作用量の停留値条件
から得られる。
(4) 非ホロノミック拘束の場合のHamiltonの原理
非ホロノミック拘束 $c_{\sigma\alpha}\delta q_\alpha=0$ の場合、変分原理は
となる。注意として、一部の文献ではホロノミック系のHamiltonの原理を直接非ホロノミック系に適用し、拡張Lagrange関数を用いた変分を計算しているが、これは拘束が可積分(ホロノミック拘束に帰着)である場合にのみ無条件で正しい。
(5) Hamiltonの原理の利点
第一に簡潔であり、全動力学を包含している。第二にパラメータ不変性を持ち、作用量 $S[q]=\int_{t_1}^{t_2} L(t, q, \dot{q}) dt$ は一般化座標の取り方に依存しないため、共変性の要求を組み込むのに便利である。第三に、電磁気学や弾性力学、場の理論など力学以外の物理系への拡張が容易である。第四に、局所と大域の関係を明確にできる。
例 3 パラメータ不変性。時間を一般化座標 $q_0=t$ とみなし、形式パラメータ $\lambda$ を導入すると、作用量は
となる。新しい変数のもとでは $S[q(\lambda)]=\int_{\lambda_1}^{\lambda_2} \tilde{L}(q, \dot{q}) d\lambda$ であり、$\tilde{L}\triangleq L\left(q_0, q, \frac{dq/d\lambda}{dq_0/d\lambda}\right)\frac{dq_0}{d\lambda}$ である。元の記述と完全に等価であることが確認できる。
(6) Hamiltonの原理の極値性
始端と終端が十分に接近しているとき、物理的に真の経路はHamilton作用量を極小にする(最小作用量の原理)。一般的に、物理的な真の経路は作用量を極小または停留させるが、極大になることはあり得ない。
例 4 重力場中の質点の自由落下。Lagrange関数は $L=\frac{1}{2}m\dot{x}^2+mgx$ である。真の運動 $x(t)=\frac{1}{2}gt^2$ に対する作用量は $S_1=\frac{1}{3}mg^2 T^3$ となる。一方、等速運動 $x(t)=\frac{1}{2}gTt$ に対する作用量は $S_2=\frac{3}{8}mg^2 T^3$ となる。$S_2>S_1$ であることがわかる。
4. Vossの原理
作用量の全変分を計算すると以下のようになる。
Voss変分(境界条件 $\Delta t|_{t=t_1, t_2} = 0$ および $\Delta q_\alpha|_{t=t_1, t_2} = 0$)をとるとき、実際の運動は $\Delta S = 0$ を満たす。Hamilton作用量汎関数はパラメータ不変性を持つため、端点の値を不変に保つ限り、Hamiltonの原理における単純変分 $\delta$ は全変分 $\Delta$ に置き換えることができる。
5. Maupertuisの原理
(1) Hamilton形式のMaupertuisの原理
時間に陽に依存しない系(自律系)に限定して考える。
このとき一般化エネルギーは定数となる。
等エネルギー変分($\Delta H = 0$ かつ $\Delta q_\alpha|_{t=t_1, t_2} = 0$)の下で、実際の運動はHamilton形式のMaupertuisの原理を満たす。
式中の汎関数は被約作用量(reduced action)と呼ばれる。
(2) Maupertuisの原理の元の形式
定常拘束を持つ力学系 $\frac{\partial\vec{r}_i(t, q)}{\partial t} = 0$ ($i=1, 2, \dots, N$) を考える。このとき運動エネルギーは一般化速度の二次項のみを含む。
Maupertuisの原理は次のように書ける。
これは1744年に発表されたMaupertuisによる最小作用量の原理であり、1834年のHamiltonの原理よりも早い。
(3) Jacobi形式のMaupertuisの原理
力学的エネルギーが保存する系 $H(q, \dot{q}) = T + V = E$ において、Riemann空間の弧長を定義できる。
Riemann計量テンソルを $g_{\alpha\beta}(q) = 2(E - V(q))M_{\alpha\beta}(q)$ ととれば、Maupertuisの原理は
となる。すなわち、Lagrange系の実際の軌道はRiemann空間の測地線となる。
(4) 等価Lagrange量と測地線方程式
自律系のRiemann空間における軌道を $q = q(\lambda)$ とする($\lambda$ は形式パラメータ)。被約作用量は
と書ける。対応するLagrange関数 $L(q, \dot{q}) = \sqrt{g_{\alpha\beta}(q)\dot{q}^\alpha\dot{q}^\beta}$ は特異Lagrange系である。パラメータ $\lambda$ を弧長パラメータと定義し直すと、等価Lagrange量が得られる。
運動方程式(測地線方程式)は以下の通りである。
ここで $\Gamma^\sigma_{\mu\nu} = \frac{1}{2}g^{\sigma\alpha}\left(\frac{\partial g_{\alpha\mu}}{\partial q^\nu} + \frac{\partial g_{\alpha\nu}}{\partial q^\mu} - \frac{\partial g_{\mu\nu}}{\partial q^\alpha}\right)$ はChristoffel記号である。
Hamilton形式とJacobi形式のMaupertuisの原理はどちらも時間に陽に依存せず、軌道公式を求めるのに適しているが、適用範囲が異なる。前者はLagrange関数が時間に依存しないことのみを要求し、後者はLagrange関数が一般化速度の同次二次関数であることを要求する。
例 5 中心力場における粒子の軌道方程式の導出。
解. 平面極座標をとると、運動エネルギーは $T = \frac{1}{2}m\dot{r}^2 + \frac{1}{2}mr^2\dot{\theta}^2$ となる。一般化エネルギーを $H = T + V(r) = E$ とすると、Riemann計量は $(ds)^2 = 2m\{E - V(r)\}\{(dr)^2 + r^2(d\theta)^2\}$ となる。等価Lagrange量は以下の通りである。
$\theta$ は循環座標であるため、対応する一般化運動量が保存する。
ここで $r' \triangleq dr/d\theta$ である。近点($r'=0$)において $J = mvr$ であり、この保存量の物理的意味は角運動量である。保存量から $r'$ を解き、積分することで軌道公式が得られる。
6. 一般化古典力学
(1) 運動方程式
Hamiltonの原理を第一原理とする。$L=L(t, q, \dot{q}, \ddot{q})$ とし、$t_1, t_2$ 時刻における座標と速度を固定すると、Euler-Lagrange方程式が得られる。
連続系の一般化古典力学は、弾性力学や一部の非線形波動問題において有用である。
(2) 一般化エネルギー積分
$L=L(q, \dot{q}, \ddot{q})$ のとき、時間微分を計算しEuler-Lagrange方程式を利用すると、次が得られる。
(3) さらに高階のEuler-Lagrange方程式
$L=L(t, q, \dot{q}, \dots, q^{(n)})$ の場合、運動方程式は以下のようになる。
対応する一般化エネルギーと一般化運動量は以下の通りである。
7. Fermatの原理とLagrange光学
(1) Fermatの原理
フェルマーは、幾何光学の三法則が「光線の実際の経路は時間が極値をとる経路である」ことと同値であると提唱した。変分法の言葉で言えば、光線の実際の経路は以下を満たす。
あるいは等価的に(ただし $v=c/n$)、
例 6 フェルマーの原理を用いて反射の法則を導出する。
解. 光線の経路 $y=f(x)$ を連続関数とする。境界面上に角点Cがあるため、光路長は次のように書ける。
$F \triangleq n_1\sqrt{1+f'^2}$ とおき、$\delta l_{AB} = 0$ を計算する。$f(x_C)=0$ より $\Delta f(x_C) = 0$ であるため、
これより $\frac{d}{dx}\left(\frac{f'}{\sqrt{1+f'^2}}\right) = 0$($x \in (x_A, x_C) \cup (x_C, x_B)$)となり、光線は直線となる。また境界での条件から $\frac{1}{\sqrt{1+f'^2}}\Big|_{x=x_C^-} = \frac{1}{\sqrt{1+f'^2}}\Big|_{x=x_C^+}$ が得られ、$k_1 = -k_2$ が導かれる(反射の法則)。
直線伝播の法則と境界面上の屈折の法則の証明は練習問題とする。
(2) Lagrange光学
光線の経路を $\vec{r} = \vec{r}(\lambda)$ ($\lambda \in [\lambda_A, \lambda_B]$) とする。光路長は次のように表される。
実際の経路は、可動境界条件
の下で光路長が極値をとる経路である。Lagrange関数は $L(\lambda, \vec{r}, \dot{\vec{r}}) = n(\vec{r})|\dot{\vec{r}}|$ である。横断条件
は恒等式となる。Euler方程式は以下の通りである。
パラメータ $\lambda$ を弧長パラメータ $\lambda = s$($(ds)^2 = (d\vec{r})^2$)として定義すると、アイコナール方程式(程函方程式)が得られる。
(3) 等価Lagrange量
$d\lambda = nds$($\lambda$ は光路長)とおくと $\sqrt{n^2\dot{\vec{r}}^2} = 1$ となり、
等価Lagrange量は $\tilde{L} = \frac{1}{2}n^2\dot{\vec{r}}^2$ となる。このとき、一般化エネルギー積分 $\frac{1}{2}n^2\dot{\vec{r}}^2 = \frac{1}{2}$、すなわち $n|\dot{\vec{r}}| = 1$ が存在する。
なお、幾何光学のLagrange関数 $L = n(\vec{r})|\dot{\vec{r}}|$ に対して、一般化速度に関するヘッセ行列の行列式は $\det\left(\frac{\partial^2 L}{\partial\dot{r}_i \partial\dot{r}_j}\right) = 0$ となる。これは特異Lagrange系であり、パラメータ不変性(内部対称性)に起因している。Yang-Millsゲージ場においても同様の問題(ゲージ不変性による特異Lagrange系)に直面し、正準量子化にはゲージ固定が必要となる。
8. 連続媒質の力学
(1) 1次元弾性棒の縦振動
例 7 1次元弾性棒の縦振動。
解. $\psi = \psi(x, t)$ を自然状態における位置 $x$ の点における変位とする。変形前の線密度を $\rho A$、単位長さあたりの弾性係数を $EA$ とする($E$ はヤング率、$A$ は断面積)。長さ $\Delta x$ の微小要素について、運動エネルギー密度とポテンシャルエネルギー密度はそれぞれ
となる。Lagrange密度は $\mathcal{L} = \mathcal{T} - \mathcal{V}$ であり、Lagrange量は $L = \int_0^l \mathcal{L}dx$ である。Hamiltonの原理より、Lagrange方程式(波動方程式)が得られる。
自然境界条件は $\left.\left(EA\frac{\partial\psi}{\partial x}\right)\right|_{x=0, l} = 0$ となる。平面波 $\psi(x, t) = \exp\{i(kx - \omega t)\}$ を代入すると、分散関係 $-\rho\omega^2 + Ek^2 = 0$ が得られる。群速度と位相速度は $v_p = v_g = \sqrt{E/\rho}$ であり、分散は存在しない。両端が固定されている場合は $\psi(0, t) = \psi(l, t) = 0$ となり、Fourier展開により各振動モードが独立な調和振動子として振る舞うことが示される。
(2) 空気中の音波
例 8 空気中の音波。
解. 断面積 $S$ の管内に空気があり、静止時の密度を $\rho$、圧力を $p_0$ とする。断熱過程 $PV^\gamma = c$($\gamma \approx 1.4$)を仮定する。微小要素の内部エネルギーの変化を計算すると、Lagrange密度は
となる。運動方程式は
であり、音波の位相速度と群速度は $v_p = v_g = \sqrt{p_0\gamma/\rho}$ となる。
(3) 連続系のLagrange方程式
一般的な場合、3次元空間の連続系の場 $\psi_i = \psi_i(t, x, y, z) = \psi_i(x^\mu)$ に対して、Lagrange方程式は以下のようになる。
ここで $\frac{\bar{\partial}}{\bar{\partial}x^\mu}$ は全偏微分を意味する。古典場の運動方程式において、$(t, x, y, z)$ はすべて同等なパラメータとして扱われる。
例 9 Schrödinger場のLagrange密度。
これに変分原理を適用すると、Schrödinger方程式
が得られる。
9. 石鹸膜の表面積最小化問題
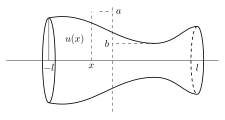
閉区間 $[-l, l]$ で定義された正値関数 $u(x)$ を $x$ 軸の周りに回転させてできる図形の表面積 $S[u]$ および体積 $V[u]$ は、次式で与えられる。
体積を一定に保ったまま表面積を最小にする条件付き変分問題を考える。この問題を解くための Lagrange の未定乗数法の幾何学的な意味を整理しておく。
境界条件を満たす正値関数 $u(x)$ の全体を空間 $M$ とする。$S[u]$ や $V[u]$ は $M$ 上の汎関数として定義される。図2の実線は $V[u]=V_0$ を満たす部分空間、点線は $S[u]$ の等位面を表す。体積一定の条件下での表面積の最小点は、実線 $V=V_0$ 上における $S$ の極小点であり、その点においては $S$ の等位面と $V$ の等位面が接していなければならない。
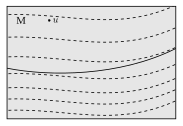
等位面が接するということは、極小点 $u_0$ におけるそれぞれの接空間が一致することを意味する。これらは方程式
で定義される。ここで $(dS)_{u_0}$ は方向 $v$ に対する第1変分であり、
で与えられる1次斉次式である。$(dV)_{u_0}$ についても同様である。これらが同一の接空間を定義するためには、両者が比例関係にある必要があり、
が成り立つ。これは境界条件 $v(\pm l) = 0$ を満たす任意の関数 $v$ に対して
となることを意味する。(6)式を具体的に計算し、部分積分を適用して整理すると、
が得られる。$v$ は任意であるため、次の非線形常微分方程式が導出される。
被積分関数が変数 $x$ を陽に含まないことから、(7)式は以下の第1積分を持つ。
この微分方程式は、表面張力と内圧が釣り合う物理的な境界値問題として実現される。石鹸膜は表面張力によって表面積を最小化する方向に変形し、内部の圧力差と釣り合った状態で静止する。
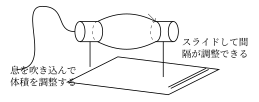
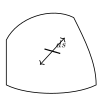
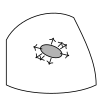
図4、図5に示すように、曲面上の微小薄片に働く表面張力の合力は曲面の法線方向を向き、その大きさは平均曲率 $H$ と微小面積 $\Delta x \Delta y$ の積に比例する($\mu H \Delta x \Delta y$、$\mu$ は表面張力係数)。この力と内圧差 $p$ が釣り合うため $p = \mu H$ が成り立つ。圧力が一様であることから平均曲率 $H$ は一定値でなければならない。 一般に回転面の平均曲率は、
で与えられる。(7)式を変形すると(9)の右辺が $\lambda/2$ と等しくなることがわかり、未定乗数 $\lambda$ を含む方程式(7)は、平均曲率が一定であることを示す幾何学的な微分方程式そのものである。
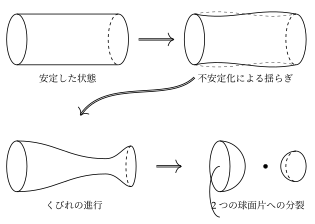
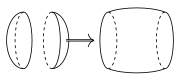
次に、この円柱状の極小曲面がどの境界間隔まで安定に存在し得るかを解析する。図6に示すように、境界距離がある長さを超えると系は不安定化し、自発的にくびれを生じて2つの球面片に分裂する。
これを第2変分を用いて評価する。体積 $V=V_0$ を満たす部分空間を $M_V$ とする。円柱面を $u=r_0$ とおき、$V_0=2\pi l r_0^2$ とする。点 $r_0$ における $M_V$ の接空間は、$(dV)_{r_0}=0$ を満たす次のような関数空間として定義される。
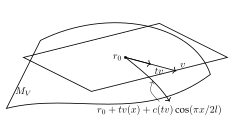
接空間内の方向 $v$ に対する摂動 $r_0 + tv$ は体積を二次的に変化させるため、$M_V$ から逸脱する。これを補正し厳密に $M_V$ に属する経路を構成するため、
を導入する。補正係数 $c(tv)$ は以下の性質を満たすよう決定される。
$u=r_0$ は停留点であるため $\left.\frac{d}{dt}\right|_{t=0} S[u_t] = 0$ となる。安定性を支配する第2変分 $\left.\frac{d^2}{dt^2}\right|_{t=0} S[u_t]$ は(11)式を用いて次のように導出される。
安定性の条件は、任意の摂動 $v$ に対して $Q[v] \ge 0$ となることである。これを判定するため、束縛条件
の下で $Q[v]$ の最小値を求める。ただし $v$ は接空間の元だから、体積の条件 $\displaystyle\int_{-l}^{l} v\,dx = 0$ も満たさなければならない。この条件に未定乗数 $\nu$ を、$C[v] = 1$ に未定乗数 $\mu$ を用いた変分問題から、固有値問題
が得られる($\nu$ は定数)。$v(\pm l) = 0$ の下で、$x$ について奇関数の解と偶関数の解に分けて解く。奇関数の解は $\nu = 0$ で $\int v\,dx = 0$ を自動的に満たし、固有値 $\mu_n$ および固有関数 $v_n$ は
となる。偶関数の解は $v = \cos kx - \cos kl$($r_0^2 k^2 = 1 + \mu$)の形で、$\int v\,dx = 0$ から $\tan kl = kl$ を満たす。最小の正の根は $kl \approx 4.493$ で、対応する $\mu$ は奇関数の最小の解より大きい。 したがって最小固有値は $n = 1$ の $\mu_1 = \left(\dfrac{\pi r_0}{l}\right)^2 - 1$ である。$\mu_1 > 0$ すなわち $2l < 2\pi r_0$(円柱の長さが円周より短い)のとき円柱解は安定であり、$2l > 2\pi r_0$ となると不安定化する。これが Plateau–Rayleigh の不安定性である。
なお、体積の条件 $\int v\,dx = 0$ を落として $v(\pm l) = 0$ だけで固有値を求めると、最小の固有関数が $v \propto \cos\dfrac{\pi x}{2l}$ になり、安定限界を $2l = \pi r_0$ と誤って見積もる。接空間の条件は必ず課す必要がある。
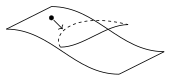
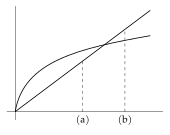
円柱膜がくびれて分裂する現象は、カタストロフィー理論におけるポテンシャルの極小点の消滅として解釈される。パラメーター $l$ が限界を超えると、極小点は不安定な鞍点と融合し、系はより表面積の小さい別の極小点(2つの球面)へと崩壊する。分裂直前($2l = 2\pi r_0$)の円柱の側面積は $4\pi^2 r_0^2$ である。同じ体積を保つ二つの球面片の合計面積はこれとほぼ等しく、円柱をさらに長くすると円柱の面積は長さに比例して増える一方、球面片の面積は体積の $2/3$ 乗でしか増えないから、球面片のほうが小さくなる。表面積(表面エネルギー)が減る遷移先として妥当である。 逆に $2l$ を小さくしていくと、半径 $R$ の球面片が接触する地点で、2つの球面片から1つのビヤダル状曲面への不可逆な遷移が生じる。
微分方程式(7)の一般解を解析することで、相空間全体の構造が明らかになる。解は以下の4つのクラスに分類される。
[1] カテナリー:$u = c \cosh\frac{x-\alpha}{c}$ ($c \ne 0, \alpha$ は任意定数、$\lambda=0$)。
[2] 上半円弧:$u = \sqrt{\left(\frac{2}{\lambda}\right)^2 - (x-\alpha)^2}$ ($\lambda>0, \alpha$ は任意定数)。
[3] 定数関数:$u = \frac{1}{\lambda}$ ($\lambda>0$)。
[4] 楕円積分で表される解:媒介変数 $\phi$ を用いて、
ここで、$a = \frac{1 + \sqrt{1 - \lambda c}}{\lambda}$、$b = \frac{1 - \sqrt{1 - \lambda c}}{\lambda}$、$k^2 = \frac{a^2 - b^2}{a^2}$ であり、$\lambda c \le 1$、$x_0$ は任意定数である。この解はパラメータによって波打つ形状や自己交差を持つ形状をとる(図10)。
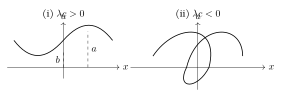
ビヤダル状の解や不安定な停留曲面はクラス [4] に属する。安定限界においてこれらの停留解は円柱解に漸近し、安定性を失わせる。これらの解と極小点の関係を無限次元関数空間上で概念的に表現したものが図11である。
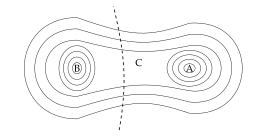
相空間の領域A、Cに属する曲面は単一の連結成分を持つが、領域Bの曲面は2つの連結成分に分裂している。連続的なパラメーター変化に伴い、系はトポロジーの境界(図11の点線)を越える。この特異点形成の過程は、可逆なモース型特異点とは異なり、時間的非対称性を伴う。
これを動的過程として記述するため、曲面が最急降下方向に沿って時間発展すると仮定する。議論を簡略化するため、体積一定の拘束を外し $\lambda=0$ とする。表面積 $S[u]$ の方向 $v$ への第1変分は、
である。無限次元の関数空間において内積の定義に任意性が生じるが、時間発展の微分方程式が単純化されるように内積を定義することで、以下の非線形偏微分方程式が導出される。
境界条件 $u(\pm l, t) = r > 0$ と初期条件 $u(x, 0) = u_0(x)$ の下でこの方程式を解く。従属変数を $w = u^2/2$ と変換することで解析が容易となるが、$u \to 0$ に至る特異点の形成(有限時間爆発や局所的なプロファイル)を数学的に完全に決定することは、非線形解析における重要な課題として残される。
演習
サイクロイド $x = a(\theta - \sin\theta)$、$y = a(1 - \cos\theta)$ が最速降下曲線の第一積分 $(1 + y'^2)\,y = c_1$ を満たすことを確かめ、$c_1$ を求めよ。
解答
$\dfrac{dx}{d\theta} = a(1 - \cos\theta)$、$\dfrac{dy}{d\theta} = a\sin\theta$ だから $y' = \dfrac{\sin\theta}{1 - \cos\theta}$。
したがって $(1 + y'^2)\,y = \dfrac{2}{1-\cos\theta}\cdot a(1-\cos\theta) = 2a$ で、定数である。$c_1 = 2a$(本文の $a = c_1/2$ と一致する)。
屈折率 $n_1$ の媒質中の点 $A(0, a)$ から、境界面 $y = 0$ を通って、屈折率 $n_2$ の媒質中の点 $B(d, -b)$ へ進む光線を考える($a, b > 0$)。フェルマーの原理から屈折の法則 $n_1\sin\theta_1 = n_2\sin\theta_2$ を導け。
解答
各媒質中では光線は直線である($y'' = 0$)。境界面との交点を $(x, 0)$ とすると、光路長は
$\dfrac{dl}{dx} = 0$ より
入射角 $\theta_1$、屈折角 $\theta_2$ を境界面の法線($y$ 軸)からの角とすると、左辺は $n_1\sin\theta_1$、右辺は $n_2\sin\theta_2$ だから、$n_1\sin\theta_1 = n_2\sin\theta_2$ が得られる。
長さ $l$ の曲線 $y = y(x)$ が、$x$ 軸上の 2 点 $(x_0, 0)$、$(x_1, 0)$ を結ぶとき、曲線と $x$ 軸の間の面積 $A[y] = \displaystyle\int_{x_0}^{x_1} y\,dx$ を最大にする曲線を求めよ(等周問題)。
解答
拘束条件 $\displaystyle\int_{x_0}^{x_1}\sqrt{1+y'^2}\,dx = l$ に未定乗数 $\lambda$ を用いて、$H = y - \lambda\sqrt{1+y'^2}$ のオイラー方程式を考える。$H$ は $x$ を含まないから第一積分
がある。$y + c = \lambda/\sqrt{1+y'^2}$ より $y' = \pm\sqrt{\lambda^2/(y+c)^2 - 1}$ で、変数分離して積分すると
が得られる。すなわち、解は円弧である。定数 $x_*, c, \lambda$ は端点の条件と長さ $l$ から決まる。