空間内の曲面
この章は非常に重要である。曲面幾何学には三つの大発見がある。一つは Gauss 曲率であり、これは後に Einstein の一般相対性理論へと発展した。二つ目は Gauss--Bonnet 公式であり、これは陳省身(チャーン)の示性類へと発展した。三つ目は接ベクトル場の平行移動であり、これは接続の理論と Yang--Mills 場へと発展した。空間曲面を研究する基本的な道具は、Darboux と É. Cartan の活動標架法である。
空間曲面の概念
定義 1(正則曲面) $\mathbb{R}^3$内の集合$V$を正則曲面と呼ぶのは、任意の点$p \in V$に対して$p$の$\mathbb{R}^3$内の開近傍$W$と$\mathbb{R}^2$内のある開集合$U_\alpha$、および写像$f_\alpha: U_\alpha \to V\cap W$が存在して、
- $f_\alpha$は微分可能な写像であり、
- 任意の$q \in U_\alpha$において$(df_\alpha)_q : \mathbb{R}^2 \to \mathbb{R}^3$が満階数の線形写像である
のときをいう。このとき単に$V$を曲面と呼ぶ。
通常$f_\alpha$を
と表す。条件(2)はヤコビ行列
が$U_\alpha$上で常に階数2であることを意味する。 $(u^1, u^2)$を曲面$V$の$p$近傍における座標またはパラメータと呼ぶ。座標を固定した後は、$p = f_\alpha(u^1, u^2)$と$(u^1, u^2)$を区別しない。また$(u^1, u^2) = (u, v)$と書くこともある。
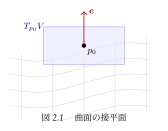
曲面$V$上の点$p_0 = (x_0, y_0, z_0) = f_\alpha(u_0)$における接平面$T_{p_0}V$(図2.1参照)は
すなわち$((x,y,z) - p_0) \cdot (\bm{p}_{u^1} \times \bm{p}_{u^2})|_{p_0} = 0$と書ける。 以後$\bm{p} = \bm{p}(u^1, u^2) = f_\alpha(u^1, u^2)$とし、$T_{p_0}V = \operatorname{span}_{p_0}\{\bm{p}_{u^1}, \bm{p}_{u^2}\}$、$\bm{p}_i = \bm{p}_{u^i}$($i = 1, 2$)などと記す。
陰関数定理を用いると次の定理が容易に示せる。
定理 2 $F: \mathbb{R}^3 \to \mathbb{R}$を滑らかな関数とし、$V = \{(x,y,z)\in\mathbb{R}^3 : F(x,y,z) = 0\}$とおく。$V$上で$dF \neq 0$ならば、$V$は曲面である。
最も自明でない例は球面$S^2 = \{(x,y,z)\in\mathbb{R}^3 : x^2+y^2+z^2 = 1\}$である。練習として、$(0,0,1)$における$S^2$の接平面の方程式を書いてみよ。
さらにいくつかの例を挙げる。
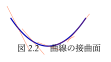
例 1 $A: (a,b) \equiv I \to \mathbb{R}^3$を空間曲線で$A''(t) \neq 0$($\forall\, t \in I$)とする。$\bm{p}(t, v) = A(t) + vA'(t)$($(t,v) \in I\times\mathbb{R}^+$)とおくと、$\bm{p}$は曲面であり、曲線$A$の接曲面(tangent surface)と呼ばれる(図2.2参照)。
$T_{p_0}V = \operatorname{span}_{p_0}\{A'(t), A''(t)\}$が確かめられる。また$A$の管状曲面として、$A = A(s)$($s$は自然パラメータ)に対して定数$\bar{a} > 0$を固定して
と定義できる($\bm{N}, \bm{B}$は$A$の主・副法線)。これも曲面であることが確かめられる。
例 2 直線面(ruled surface)は必ずしも曲面ではない(数学的定義による)。一般に直線面は次のように構成される。$A(t), B(t)$を空間内の2曲線で$B(t) \neq \bm{0}$($\forall\, t$)とし、
と定義する。
第一基本形式
次に、空間内の2点の距離を考えよう。微分幾何学では$(ds)^2 = (dx)^2 + (dy)^2 + (dz)^2 = |d\bm{p}|^2$を計量と呼ぶ。$\bm{p} = \bm{p}(t) = \bm{p}(u(t), v(t))$が曲面$V \subset \mathbb{R}^3$上の空間曲線のとき、$\dot{\bm{p}}(t) = \sum_{i=1}^2 \bm{p}_i \dot{u}^i$から$|\dot{\bm{p}}(t)|^2 = \langle\dot{\bm{p}}, \dot{\bm{p}}\rangle = \sum_{i,j=1}^2 g_{ij}\dot{u}^i\dot{u}^j$、ここで$g_{ij}(\bm{p}) = \bm{p}_i\cdot\bm{p}_j$($g_{ij} = g_{ji}$)である。歴史的な慣例から
と書き、これを曲面$V$の第一基本形式またはリーマン計量と呼ぶ。これは非常に基本的な幾何量である。
例 3(トーラス) $\bm{p} = (r\sin u,\, (R + r\cos u)\cos v,\, (R + r\cos u)\sin v)$($0 < r < R$)。 $g(u) = r\sin u$、$h(u) = R + r\cos u$とおくと、
となる。$\operatorname{rank}\begin{pmatrix}\bm{p}_1\\\bm{p}_2\end{pmatrix} = 2$であるから計量行列$(g_{ij})$は正定値。 $T_{\bm{p}}V = \operatorname{span}\{\bm{p}_1, \bm{p}_2\}$に対し$A = \sum_{i=1}^2\xi^i\bm{p}_i \in T_{\bm{p}}V$ならば$|A|^2 = \sum_{i,j=1}^2 g_{ij}\xi^i\xi^j$であり、$B = \sum_{i=1}^2\eta^i\bm{p}_i$に対して$ds^2(A,B) = \sum_{i,j=1}^2 g_{ij}\xi^i\eta^j$が$\mathbb{R}^3$内の内積$\langle A, B\rangle$と一致する。
第二基本形式
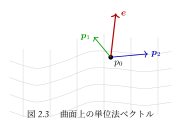
$\bm{p}_1 \times \bm{p}_2 \neq \bm{0}$であるから、曲面$V$上の(局所的な)単位法ベクトルを
と定義する(図2.3参照)。曲面$V$の第二基本形式を$\mathrm{II} = -d\bm{p}\cdot d\bm{e}$で定義する。
$\bm{e}\cdot d\bm{p} = 0$から$-d\bm{e}\cdot d\bm{p} = \bm{e}\cdot D^2\bm{p}$、すなわち
と書ける。第二基本形式とは、Hesse 行列$D^2\bm{p} = (\bm{p}_{ij}\,du^i\,du^j)$の法線$\bm{e}$方向への射影である。慣例として
とも書く。行列式の性質から$|\bm{p}_u\times\bm{p}_v| = \sqrt{EG - F^2}$が成り立つ。
(トーラスの続き) 上の計算結果を用いると、$\sqrt{EG - F^2} = r(R + r\cos u)$。$w = |\bm{p}_u\times\bm{p}_v| = r(R+r\cos u)$として
となる。
法曲率・Meusnier の定理
$\bm{p} = \bm{p}(s)$を曲面$V$上の曲線($s$は自然パラメータ)とするとき、$k_n(s) = \bm{p}''(s)\cdot\bm{e}$を曲線$\bm{p}$の点$\bm{p}(s)$における法曲率と定義する。
定義 2 $\bm{p} = \bm{p}(u^1(s), u^2(s))$と記すとき、$\mathrm{II}(\bm{p}', \bm{p}') = \sum_{i,j=1}^2 b_{ij}(u^i)_s(u^j)_s$と定義すれば、$k_n(s) = \mathrm{II}(\bm{p}', \bm{p}')$が成り立つ。
一般のパラメータ$\bm{p} = \bm{p}(u^1(t), u^2(t))$に対しては、$(ds/dt)^2 = \sum_{i,j} g_{ij}\dot{u}^i\dot{u}^j$と$(u^i)_s = \dot{u}^i/(ds/dt)$から
となる。ゆえに$k_n$は接ベクトルの方向のみに依存し、その大きさには依らない。これが次の定理である。
定理 3(Meusnier の定理) 曲面$V$上の2曲線が点$p_0$で接するならば、それらの点$p_0$における法曲率は等しい。
$p_0$における法曲率とは、$\bm{p}_0'$を速度とする平面$\{\bm{p}_0', \bm{e}\}$内の平面曲線の点$p_0$における曲率に等しいことが容易にわかる。
Weingarten 方程式・Gauss 公式・Christoffel 記号
$\bm{e}_i = \bm{e}_{u^i}$とおくと$\bm{e}\cdot\bm{e}_i = 0$であるから、ある$(a^j_i)$が存在して$\bm{e}_i = \sum_{j=1}^2 a^j_i\bm{p}_j$。$b_{ij} = -\bm{e}_i\cdot\bm{p}_j$、$g_{ij} = \bm{p}_i\cdot\bm{p}_j$から
($(g^{ij}) = (g_{ij})^{-1}$)が得られる。したがって
となり、これをWeingarten 方程式と呼ぶ。
また$b_{ij} = \bm{p}_{ij}\cdot\bm{e}$と$\{\bm{p}_1, \bm{p}_2, \bm{e}\}$が$\mathbb{R}^3$の基底をなすことから、ある$\Gamma^k_{ij}$が存在して
と書ける。これをGauss 公式と呼ぶ。$\bm{p}_{ij} = \bm{p}_{ji}$より$\Gamma^k_{ij} = \Gamma^k_{ji}$。$\Gamma^k_{ij}$をChristoffel 記号と呼ぶ。
以上をまとめると、次の基本公式が得られる(以後、上下に繰り返す添字については Einstein の縮約規則を採用する):
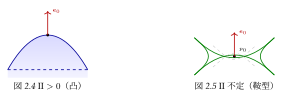
最後に第二基本形式の直観的な幾何学的意味を述べる。任意の点$p_0 \in V$に対して$\bm{e}_0 = \bm{e}(p_0)$とし、$f(u,v) = \bm{e}_0\cdot\bm{p}(u,v)$と定義すると、$df|_{p_0} = \bm{e}_0(d\bm{p})_{p_0} = 0$であり、Hesse 行列は
となる。したがって、$\mathrm{II}(p_0) > 0$(正定値)ならば曲面$V$は$p_0$において方向$\bm{e}_0$に凸(図2.4)、$\mathrm{II}(p_0) < 0$(負定値)ならば凹となる。$\mathrm{II}(p_0)$が不定符号で退化していない場合は、曲面$V$は$p_0$において鞍型をなす(図2.5)。
練習問題
- $x^2 + y^2 - z^2 = 1$が直線面(ruled surface)であり、かつ曲面であることを示せ。また$x^2 + y^2 - z^2 = 0$は曲面でないことを示せ。
- 平面曲線$f(x,y) = c$を与え、$g(x,y,z) = f(x, \sqrt{y^2+z^2})$と定義する。$M: g(x,y,z) = c$が曲面であることを確かめ、その法ベクトルを求め、第二基本形式を与えよ。
- $P: \mathbb{R}^2 \to \mathbb{R}^3$、$P(u,v) = (u+v,\, u-v,\, uv)$とする。$M = P(\mathbb{R}^2)$が曲面でありかつ$z = (x^2-y^2)/4$であることを確かめ、法ベクトルを求め、第二基本形式を与えよ。
- 次を証明せよ:
$$\Gamma^k_{ij} = \frac{1}{2}g^{kl}\!\left(\frac{\partial g_{il}}{\partial u^j} + \frac{\partial g_{jl}}{\partial u^i} - \frac{\partial g_{ij}}{\partial u^l}\right)$$ヒント:まず$\Gamma^k_{ij} = g^{kl}\langle\bm{p}_{ij}, \bm{p}_l\rangle$を証明せよ。
- $\bm{p}_{ijl} = \bm{p}_{ilj}$から次の Gauss 方程式を導け:
$$\frac{\partial\Gamma^k_{ij}}{\partial u^l} - \frac{\partial\Gamma^k_{il}}{\partial u^j} + \Gamma^m_{ij}\Gamma^k_{ml} - \Gamma^m_{il}\Gamma^k_{mj} = b_{ij}g^{km}b_{ml} - b_{il}g^{km}b_{mj}$$
- $\bm{e}_{ij} = \bm{e}_{ji}$から次の Codazzi--Mainardi 方程式を導け:
$$\frac{\partial b_{ij}}{\partial u^l} - \frac{\partial b_{il}}{\partial u^j} + \Gamma^m_{ij}b_{ml} - \Gamma^m_{il}b_{mj} = 0$$
曲面上の曲線
$\gamma = \gamma(s)$($s$は自然パラメータ)を曲面$V$上の曲線とする。 $\bm{T}(s) = \gamma'(s)$、$\bm{B}(s) = \bm{e}(s)$(曲面の単位法ベクトル)、 $\bm{N}(s) = \bm{B}(s)\times\bm{T}(s)$とおくと、 $\{\bm{T}, \bm{N}, \bm{B}\}$は曲線$\gamma$上の活動標架をなす。
曲線$\gamma$の曲面$V$上における測地捩率を $\tau_g(s) = \langle\bm{N}'(s), \bm{B}(s)\rangle$($\bm{N}'(s)$の$\bm{B}(s)$方向への射影)で定義する。 $k_n(s) = \langle\bm{p}''(s), \bm{e}\rangle = \langle\bm{T}'(s), \bm{B}(s)\rangle$(法曲率)と $\langle\bm{B}, \bm{B}'\rangle = 0$から、 $\bm{B}'(s) = -\tau_g\bm{N}(s) - k_n\bm{T}(s)$が得られる。
曲線$\gamma = \gamma(s)$の曲面$V$上における測地曲率を
で定義する。したがって$\bm{T}'(s) = k_g\bm{N} + k_n\bm{e}$であり、 $\bm{N}'(s) = -k_g\bm{T} + \tau_g\bm{B}$となる。以上をまとめると (Frenet--Serret 公式と同様に)次の公式が得られる。
曲面上の曲線の構造方程式
ここで$\bm{B} = \bm{e}$は曲面$V$の単位法ベクトルである。
特に測地曲率$k_g \equiv 0$の曲線$\gamma = \gamma(s)$を測地線(geodesic)と呼ぶ。 曲面$V$を局所的に$\bm{p} = \bm{p}(u^1, u^2)$と表し、 $\gamma = \bm{p}(u^1(s), u^2(s))$とすると、 $\gamma''(s) = \bm{p}_{ij}(u^i)_s(u^j)_s + \bm{p}_i(u^i)_{ss}$と $\bm{p}_{ij} = \Gamma^k_{ij}\bm{p}_k + b_{ij}\bm{e}$から
であり、したがって$k_g(s) = \bigl((u^k)_{ss} + \Gamma^k_{ij}(s)(u^i)_s(u^j)_s\bigr)\bm{p}_k\cdot\bm{N}(s)$となる。
測地線方程式 $\gamma = \gamma(s)$が測地線であるための必要十分条件は
が成り立つことである。このとき$\bm{p}_{ss} = \gamma''(s)$は常に曲面$V$に垂直である。
測地線は局所的な長さ最短曲線である
曲面$V$上の2点$A, B$を結ぶ長さ最短の曲線$\gamma$は測地線であることを示す。 $A$と$B$を結ぶ曲線族$\bm{p}_\lambda(s)$を考える。ここで$\bm{p}_0(s) = \gamma(s)$、 $s$は曲線$\gamma$の自然パラメータ($0\leq s\leq L$)とし、 $F(\lambda, s) = \bm{p}_\lambda(s)$は$\lambda, s$に滑らかに依存して($\lambda\in(-\delta,\delta)$)、 $F(\lambda, 0) = A$、$F(\lambda, L) = B$($\forall\,\lambda$)を満たすとする。
$L(\lambda) = L(\bm{p}_\lambda)$とおくと、
であり、変分計算から
が得られる($D_s(F_\lambda) = D_\lambda(F_s)$を使った)。 $F_s\cdot D_s(F_\lambda) = \partial_s(F_s\cdot F_\lambda) - F_\lambda\cdot D_s(F_s)$と $|F_s|_{\lambda=0} = 1$から、
が得られる(境界条件$F_\lambda|_{s=0,L} = \bm{0}$を使った)。 $F_\lambda|_{\lambda=0}$は任意であるから変分補題より $D_s(F_s)\big|_{\lambda=0} = D_s(\gamma_s) = \bm{0}$($\forall\, s\in[0,L]$)。 ところが$D_s(\gamma_s)$は$\gamma''(s)$の$T_{\gamma(s)}V$への射影、 すなわち$(u^k)_{ss} + \Gamma^k_{ij}(s)(u^i)_s(u^j)_s$に等しい。 ゆえに測地線方程式が成立する。
一般には測地線が長さ最短曲線になるとは限らないが、十分小さい範囲では確かにそうなる(第二変分の議論が必要であるため、ここでは省略する)。
練習問題
- 単位球面$S^2 = \{Q\in\mathbb{R}^3 : |Q| = 1\}$上の2点$A, B$を結ぶ測地線を求めよ。
- 曲面$F(x,y,z) = 0$の測地線方程式を書き下せ。
- 曲面$(u\cos v, u\sin v, av)$上の一般的な測地線の表示式を求めよ。
- 円柱面$M: x^2 + y^2 = R^2$上の一般的な測地線が $\gamma(t) = (R\cos(at+b), R\sin(at+b), ct+d)$ であることを証明せよ。
楕円面上の測地線
$A$を$\mathbb{R}^3$上の相異なる固有値$0 < a_0 < a_1 < a_2$を持つ正定値対称行列とする。 楕円面を
と定義し、$B = A^{-1}$とおいて$\bm{e} = |A^{-1}x|^{-1}A^{-1}x$と定める。 $\gamma(s) = x(s)$($s$は自然パラメータ)を$S_A$上の曲線とすると、 $\langle A^{-1}x, x'\rangle = 0$であるから$\bm{e}$は$S_A$の単位外法ベクトルである ($\bm{e}: S_A \to S^2$をGauss 写像と呼ぶ)。
$S_A$上の測地線方程式を導こう。$\gamma(s) = x(s)$($s$は自然パラメータ)を測地線とし、 $\bm{T}(s) = \gamma'(s)$とおく。$\langle A^{-1}x, x'\rangle = 0$と$\langle\bm{T}, \bm{T}'\rangle = 0$から、 $\bm{T}' = -\lambda A^{-1}x$と書ける($\lambda$は定数)。 $\langle A^{-1}x, x'\rangle' = \langle A^{-1}x, \bm{T}'\rangle + \langle A^{-1}x', x'\rangle = 0$から
が得られる。よって楕円面上の測地線方程式は
となる。
この方程式と他の問題との関係を見よう。 $s = d(t)$と変数変換すると、$\lambda d_t^2 = 1$となるような$d(t)$をとり、 $b(t) = d_{tt}/d_t$とおけば、
が得られる。ここで $b = 2\langle Bx, Bx_t\rangle/|Bx|^2$、$\langle Bx_t, x_t\rangle = |Bx|^2$が成り立つ。 $r = |Bx|$として直接微分計算すると、$\bm{e}(t) = r^{-1}B(x_t + (\log r)_t x)$が満たす方程式は
となる。これを C. Neumann 問題と呼び、単位球面上の質点が引力$-B\bm{e}$のもとで 運動する方程式を記述する。この方程式の解法は可積分系の観点から現在も研究されている。
測地線方程式は2階であるから、ODE の基本定理より写像$(x, x_t)\mapsto(\bm{e}, \bm{e}_t)$は全単射である。したがって C. Neumann 問題から楕円面上の測地線方程式を導くことができる(この導出は読者への演習とする)。
曲面の曲率
曲面$V$と$V$上の定点$p_0$を与える。$T_{p_0}V$上の単位接ベクトル$\bm{T} = \xi^i\bm{p}_i$は$g_{ij}\xi^i\xi^j = 1$を満たす。制約条件$|T|^2 = g(T,T)$のもとで$k_n(T) = \mathrm{II}(T, T)$の極値を Lagrange の乗数法で求める。極値点$T = \xi^i\bm{p}_i$においてある$\lambda\in\mathbb{R}$が存在して$\delta\mathrm{II}(T,T) = \lambda\,\delta g(T,T)$が成り立ち、$\mathrm{II}(T,T) = \sum_{i,j} b_{ij}\xi^i\xi^j$から直ちに
が導かれる。$|T| = 1$より$(\xi^1, \xi^2)\neq(0,0)$であるから、
すなわち$\det(g_{ij})\lambda^2 - (g_{22}b_{11} + g_{11}b_{22} - 2g_{12}b_{12})\lambda + \det(b_{ij}) = 0$となる。$\lambda_1, \lambda_2$をその2根とすると、$(2)$式から対応する$\bm{T}_i$($i=1,2$)が求まり、$\lambda_i = \mathrm{II}(\bm{T}_i, \bm{T}_i)$——すなわち$\lambda_i$は点$p_0$において速度$\bm{T}_i$の曲線の法曲率——であることが直接示せる。
定義 1(Gauss 曲率・平均曲率・主曲率) 曲面$V$の点$p_0$における Gauss 曲率と 平均曲率をそれぞれ
で定義する(Vieta の公式による)。$\lambda_i$を主曲率、対応する$\bm{T}_i$を主方向と呼ぶ。 $\lambda_1 \neq \lambda_2$ならば$g(\bm{T}_1, \bm{T}_2) = 0$であることを証明してほしい。 $\lambda_1 = \lambda_2$となる点$p_0$を臍点(umbilic point)と呼び、このとき$|\bm{T}|=1$なる全ての$\bm{T}$に対して$\mathrm{II}(\bm{T},\bm{T}) \equiv \text{定数}$。全ての点が臍点である曲面を等方的曲面(isotropic surface)と呼ぶ。
定義 2(定平均曲率曲面・極小曲面) 曲面$V$上で平均曲率が定数のとき、$V$を定平均曲率曲面と呼ぶ。特に$H(p)\equiv 0$($\forall\, p\in V$)のとき、$V$を極小曲面(minimal surface)と呼ぶ。
例題
(1)グラフ面 $z = f(x,y)$のグラフを曲面$V$とし、$(x,y) = (u^1, u^2)$、$\bm{p} = (x,y,z)$、$f_i = f_{u^i}$などと記すと、$g_{ij} = \delta_{ij} + f_if_j$、$\bm{p}_1\times\bm{p}_2 = (-f_1, -f_2, 1)$(法ベクトル)。$w = |\bm{p}_1\times\bm{p}_2| = \sqrt{1+f_1^2+f_2^2}$とおくと、
から$K$と$H$が求められる。
(2)柱面 $x = x(u)$、$y = y(u)$、$z = v$($u$を自然パラメータ、$x'^2+y'^2=1$)とすると、$g = (du)^2 + (dv)^2$、$\bm{e} = (y', -x', 0)$。したがって$\mathrm{II} = -d\bm{p}\cdot d\bm{e} = (x''y'-x'y'')(du)^2$となり、$\lambda_1 = 0$、$\lambda_2 = x''y'-x'y''$(曲線$(x,y)$の曲率の符号付き値の逆符号)、$K = 0$、$H = \tfrac{1}{2}(x''y'-x'y'')$。
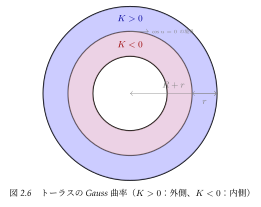
(3)トーラス $\bm{p} = (r\sin u, (R+r\cos u)\cos v, (R+r\cos u)\sin v)$($0<r<R$)。 $g(u) = r\sin u$、$h(u) = R+r\cos u$とおくと、前節の計算から
であり(図2.6参照)、
となる。
練習問題
- 曲面(Enneper 極小曲面)
$$x = 3u + 3uv^2 - u^3,\quad y = -v^3 + 3v + 3u^2v,\quad z = 3(u^2 - v^2)$$が極小曲面であることを確かめよ。
- 鞍型曲面$z = xy$の Gauss 曲率と平均曲率を求めよ。
- 回転面$\bm{p}(u,v) = (f(u)\cos v, f(u)\sin v, g(u))$($f(u) > 0$)の Gauss 曲率と平均曲率を求めよ。また$K \equiv -c^2$($c$は定数)となる曲面を求めよ。
- 曲面$V\subset\mathbb{R}^3$を$\bm{p}: D\to\mathbb{R}^3$とし、$D\subset\mathbb{R}^2$を有界領域、$f: D\to\mathbb{R}$を滑らかな関数とする。小さな$|\varepsilon|$に対して新しい曲面$\bm{q}_\varepsilon = \bm{p} + \varepsilon f\bm{e}$を定義し、その面積$A(\varepsilon) = \iint_D|\bm{q}_u\times\bm{q}_v|\,du\,dv$が
$$A'(0) = \frac{dA}{d\varepsilon}\bigg|_{\varepsilon=0} = -2\iint_D fH\sqrt{\det(g_{ij})}\,du\,dv$$を満たすことを証明せよ。
- 直線面$P(u,v) = \gamma(u) + v\delta(u)$($u$は曲線$\gamma$の弧長パラメータ、$\delta(u)$は単位ベクトル)の Gauss 曲率が
$$K = \frac{-M^2}{EG-F^2} = \frac{-(\gamma'\cdot\delta\times\delta')^2}{W^4}, \qquad W = |\gamma'\times\delta + v\delta'\times\delta|$$であることを確かめよ。
- 第三基本形式$\mathrm{III} = d\bm{e}\cdot d\bm{e}$を定義し、$K\,\mathrm{I} - 2H\,\mathrm{II} + \mathrm{III} = 0$を証明せよ。
具体的な計算例
曲率への理解を深めるため、いくつかの例を計算する。
(1)球面 $M = S^2(R)$(半径$R>0$の球面)。$\bm{e}(p) = -p/R$であるから、$S^2(R)$は等方的曲面(全点が臍点)であり、$\lambda_1 = \lambda_2 = 1/R$、$H = 1/R$、$K = 1/R^2$。
(2)一般化柱面 $M = \{(x,y,z)\in\mathbb{R}^3 : (x,y) = C(s)\}$($C(s)$は$\mathbb{R}^2$の曲線、$s$は自然パラメータ)。法ベクトル$\bm{e}$は$xy$平面に平行であるから、点$(C(s), z)$において$(0,0,1)$が一つの主方向で対応する主曲率$\lambda_1 = 0$、もう一方の主方向$(C', 0)$に対応して$\lambda_2 = k(s)$(曲線$C(s)$の曲率)。
(3)楕円面
をパラメータ表示$x = a\cos u\cos v$、$y = b\cos u\sin v$、$z = c\sin u$で計算すると、
として
となる。$(x,y,z)$の表示に戻すと
が得られる。
(4)一葉双曲面 $M: x^2/a^2 + y^2/b^2 - z^2/c^2 = 1$をパラメータ表示$x = a\cosh u\cos v$、$y = b\cosh u\sin v$、$z = c\sinh u$で計算する。 $Q = \sqrt{x^2/a^4 + y^2/b^4 + z^2/c^4}$として、
となり、
となる。
(5)螺旋面 $M = \{(u\cos v, u\sin v, bv) : (u,v)\in\mathbb{R}^2\}$($b\neq 0$)。 $\bm{p} = (u\cos v, u\sin v, bv)$として計算すると
および
より
となる。螺旋面は$H \equiv 0$、すなわち極小曲面であることがわかる。
(6)直線面と可展面 $M: \bm{p}(u,v) = C(u) + vA(u)$($C(u)$は$\mathbb{R}^3$内の弧長パラメータの曲線、$A(u)$は単位ベクトルで$\langle C', A'\rangle = 0$、$|A'|\neq 0$)。 直接計算すると$\bm{p}_u = C' + vA'$、$\bm{p}_v = A$であり、$\lambda = \langle C'\times A, A'\rangle/|A'|^2$とおくと
となる。
定義(可展面) 直線面$M$が条件$\langle A\times A', C'\rangle = 0$(すなわち$\lambda = 0$)を満たすとき、$M$を可展面(developable surface)と呼ぶ。
接曲面($A = C'$)は可展面である。可展面では$K = 0$が成り立つ。 こうして$K \equiv 0$となる曲面が多く存在することがわかった。 次節では$H \equiv 0$の曲面、すなわち極小曲面を研究する。
練習問題
- 曲面$M\subset\mathbb{R}^3$の Gauss 曲率$K$と平均曲率$H$が既知のとき、曲面$\lambda M = \{\lambda(x,y,z) : (x,y,z)\in M\}$($\lambda > 0$)の Gauss 曲率$K_\lambda$と平均曲率$H_\lambda$を求めよ。
- $\gamma$を空間曲線($0 < k \leq b$)とし、$P(u,v) = \gamma(u) + \varepsilon(\cos v\,\bm{N}(u) + \sin v\,\bm{B}(u))$と定める。次を証明せよ:
(1)$\bm{p}_u\times\bm{p}_v = -\varepsilon(1-k\varepsilon\cos v)(\cos v\,\bm{N}(u)+\sin v\,\bm{B}(u))$
(2)$\varepsilon$が十分小さければ$P(u,v)$は曲面である
(3)$\bm{e} = \cos v\,\bm{N}(u) + \sin v\,\bm{B}(u)$は曲面の法ベクトル
(4)$K = -k(u)\cos v/(\varepsilon(1-k\varepsilon\cos v))$ - 曲面$P(u,v) = (u, v, \log\cos v - \log\cos u)$($u,v\in(-\pi/2,\pi/2)$)が$H = 0$であり、Gauss 曲率が$K = -\sec^2\!u\,\sec^2\!v/W^4$($W = \sqrt{1+\tan^2\!u+\tan^2\!v}$)であることを確かめよ。
- $\varepsilon = \pm 1$として、曲面$z = x^2/a^2 + \varepsilon y^2/b^2$の$K$と$H$を求めよ。
- 鞍型曲面$z = x^3 - 3xy^2$の$K$と$H$を求めよ。
- 滑らかな関数$f\in C^2[0,+\infty)$に対して回転面$z = f(r)$($r = \sqrt{x^2+y^2}$)の Gauss 曲率が$K(r) = f'(r)f''(r)/(r(1+f'(r)^2)^2)$であることを証明し、平均曲率$H$を求めよ。
- 曲面$z = e^{-r^2/2}$の Gauss 曲率$K$を計算し、$K < 0$と$K > 0$の領域を求めよ。
曲面上の形状作用素
$M$を向き付け可能な曲面、$\bm{N}$を$M$の単位法ベクトルとする。
定義 1(形状作用素) $p\in M$、$A\in T_pM$に対して
と定め、$S_p$を$M$の点$p$における形状作用素(shape operator)と呼ぶ(図2.7参照)。
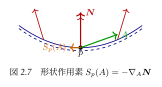
方向微分の定義から$S_p(A) = -d\bm{N}(A)$であり、$S_p$は線形作用素である。 $|\bm{N}|^2 = 1$から$\langle\bm{N}, \nabla_A\bm{N}\rangle = 0$であるから、$S_p: T_pM\to T_pM$は接空間上の線形作用素となる($\nabla_A\bm{N}$は$\nabla\bm{N}$の$A$方向への射影)。
例 $M = S^2$(標準単位球面)のとき$\bm{N}(p) = p$であるから、$S_p(A) = -dp(A) = -A$となる。
$A, B\in T_pM$に対して$\langle S_p(A), B\rangle = \langle A, S_p(B)\rangle$が成り立つ、すなわち$S_p$は対称な線形作用素である。
$A\in T_pM$を単位ベクトルとし、$k(A) = \langle S_p(A), A\rangle$を曲面の点$p$における方向$A$の曲率と呼ぶ。$A$が主方向($S_p(A) = k(A)A$)のとき、$k(A)$を主曲率と呼ぶ。以後$S = S_p$と略記すると、$H(p) = \tfrac{1}{2}\operatorname{tr}(S)$、$K(p) = \det S$となる。
定理 1 $A, B\in T_pM$が線形独立のとき、次が成り立つ:
証明は読者への演習とする。
形状作用素による曲率の計算
$g: \mathbb{R}^3\to\mathbb{R}$を微分可能な関数とし、曲面$M$をレベル集合$\{g = 0\}$で与える。$Z = \nabla g/2$とおけば$\bm{e} = Z/|Z|$が単位法ベクトルとなる(図2.8参照)。
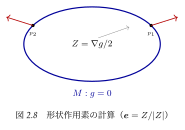
このとき$S(A) = -\nabla_A\bm{e} = -\nabla_A Z/|Z| + \bm{e}_A$($\bm{e}_A$は$S(A)$の法線成分)。定理1を用いると、$U\times V = Z$となる$U, V\in T_pM$に対して
が得られる。
この公式を使って楕円面$M: g = x^2/a^2 + y^2/b^2 + z^2/c^2 - 1 = 0$の Gauss 曲率を求めよう。$(a,b,c) = (a_1,a_2,a_3)$とすると$Z = \sum_{i=1}^3 (x^i/a_i^2)\bm{e}_i$。$U = t^i\bm{e}_i\in T_pM$に対して$\nabla_U Z = \sum_i t^i/a_i^2\cdot\bm{e}_i$。$U\times V = Z$となる$U, V\in T_pM$をとり$X = x^i\bm{e}_i$とすると$Z\cdot(\nabla_U Z\times\nabla_V Z) = X\cdot Z = 1$であるから、
が得られる。
練習問題
- 単位球面$S^2$の形状作用素$S_p$を求めよ。
- $A, B\in T_pM$が線形独立のとき、定理1の2つの等式を証明せよ。
- 曲面$M: F(x,y,z) = 0$($|\nabla F|\neq 0$)の Gauss 曲率$K$と平均曲率$H$を、$F$の2階偏微分を用いて表せ。
外微分形式
本節では2変数の外微分形式を定義する。 $D\subset\mathbb{R}^2$を平面領域、$f: D\to\mathbb{R}$を滑らかな関数とする。 $df = f_1\,du^1 + f_2\,du^2$($f_i = \partial f/\partial u^i$)は$f$の全微分であり、$du^1$と$du^2$を新しい変数とみなす。$A = (A^1, A^2)\in\mathbb{R}^2$に対して方向微分の定義から$du^i(A) = A^i$が成り立つ。
定義 1($k$形式) $g_1, g_2$を$D$上の滑らかな関数とするとき、$\varphi = g_1\,du^1 + g_2\,du^2$を1形式と呼び、$\varphi(A) = g_1A^1 + g_2A^2$と定義する。$D$上の関数を0形式と呼ぶ。
各点において1形式は$\mathbb{R}^2$上の線形関数である。 なお、グラフ曲面$V = \{(x,y,f(x,y)) : (x,y)\in D\}\subset\mathbb{R}^3$の面積は$A(f) = \iint_D\sqrt{1+f_1^2+f_2^2}\,du^1\,du^2$であり、$dD = du^1\,du^2$を領域$D$の面積要素と呼ぶ。パラメータ変換$(u^1,u^2) = F(v^1,v^2)$($F$は微分同相)のもとでは$du^1\,du^2 = |\zeta|\,dv^1\,dv^2$($\zeta = \partial(u^1,u^2)/\partial(v^1,v^2)$)が成り立ち、$\zeta > 0$か$\zeta < 0$かで向きが定まる。
定義 2(外積$\wedge$) 外積$\wedge$を次のように定義する:
$\alpha = a_i\,du^i$、$\beta = b_i\,du^i$に対して$\alpha\wedge\beta = \begin{vmatrix}a_1 & a_2\\ b_1 & b_2\end{vmatrix}du^1\wedge du^2$。
定義 3(2形式) $\omega = f\,du^1\wedge du^2$を2形式と呼ぶ。$V_1, V_2\in\mathbb{R}^2$に対して$\omega(V_1, V_2) = f\det(du^i(V_j))$と定義する。
同一の形式は複数の表示を持つ: $f\,du^1\wedge du^2 = -f\,du^2\wedge du^1 = \tfrac{1}{2}f(du^1\wedge du^2 - du^2\wedge du^1)$。 0形式、1形式、2形式をまとめて微分形式と呼ぶ。
定義 4(外微分$d$) 1形式$\varphi = g_1\,du^1 + g_2\,du^2$に対して外微分$d$を$d\varphi = dg_1\wedge du^1 + dg_2\wedge du^2$で定義する。直接計算すると
となる。2形式$\varphi$に対しては$d\varphi = 0$と定義する。これにより$d^2 = d\circ d = 0$が成り立つことを確かめてほしい。
3次元領域$\Omega$または$\mathbb{R}^3$上でも0形式・1形式・2形式・3形式・外積・外微分を同様に定義できる。例えば$\omega = f(X)dx + g(X)dy + h(X)dz$($X = (x,y,z)$)を$\mathbb{R}^3$上の1形式とすると、その外微分は
となる。滑らかな写像$F: D\subset\mathbb{R}^2\to\mathbb{R}^3$($F(u) = (x(u),y(u),z(u))$)に対して$\omega$の引き戻し(pullback)を$F^*\omega = \sum_{i=1}^2(fx_i + gy_i + hz_i)\,du^i$と定義する(練習:$F^*d\omega = dF^*\omega$を証明せよ)。
定義 5(微分形式の積分)
- 0形式の積分は通常の関数の積分。
- $D$内の曲線$C: u^i = u^i(t)$と1形式$\varphi = g_i\,du^i$に対して$\int_C\varphi = \int_a^b g_i(u(t))\frac{du^i}{dt}\,dt$。
- $\omega = f\,du^1\wedge du^2$と部分領域$A\subset D$に対して$\int_A\omega = \iint_A f\,du^1\,du^2$。
数学解析の Green の公式(Stokes の定理)より、閉曲線$C$と$A = \mathrm{int}\, C$に対して$D$上の任意の1形式$\varphi$について$\int_A d\varphi = \oint_C\varphi$が成り立つ。
$\mathbb{R}^3$上のベクトル値1形式$\omega = \sum_{i=1}^2 G_i\,du^i$($G_i: D\to\mathbb{R}^3$)を定義できる。2つのベクトル値1形式$\omega_1, \omega_2$に対してその外積を$\omega_1\wedge\omega_2 = G^1_i\times G^2_j\,du^i\wedge du^j$と定義する。
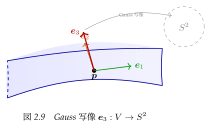
曲面片$\bm{p}: D\to\mathbb{R}^3$($\bm{p}_1\times\bm{p}_2\neq\bm{0}$)に対してGauss 写像を(図2.9参照)
と定義する。$\{\bm{p}_1, \bm{p}_2\}$の Schmidt 直交化により正規直交標架$\{\bm{e}_1, \bm{e}_2\}$を得て、$\{\bm{e}_1, \bm{e}_2, \bm{e}_3\}$が$\mathbb{R}^3$の基底をなす。1形式の行列$(w_{ij})$が存在して$d\bm{e}_i = \sum_{j=1}^3 w_{ij}\bm{e}_j$($i=1,2,3$)と書ける。$\langle\bm{e}_i,\bm{e}_j\rangle = \delta_{ij}$の微分から$w_{ij} + w_{ji} = 0$——すなわち1形式の行列$(w_{ij})$は反対称である。
練習問題
- $\alpha = x\,dx - y\,dy$、$\beta = z\,dx + x\,dz$とするとき$\alpha\wedge\beta$を計算せよ。
- $\theta = z\,dy$とするとき$d\theta$と$\alpha\wedge\beta\wedge\theta$を計算せよ。
- $\omega = y\,dx\wedge dz + x\,dy\wedge dz$とするとき$\alpha\wedge\omega$と$d\omega$を計算せよ。
- $\theta^i = \sum_{j=1}^3 f_{ij}\,dx^j$とするとき$\theta^1\wedge\theta^2\wedge\theta^3 = \det(f_{ij})\,dx^1\wedge dx^2\wedge dx^3$を証明せよ。
- $\eta = f\,dx\wedge dy + g\,dx\wedge dz + h\,dy\wedge dz$とするとき$d\eta$を計算せよ。
- $f, g\in C^1(\mathbb{R}^2)$として次を計算せよ: (1)$d(f\,dg + g\,df)$、(2)$d((f-g)(df+dg))$、(3)$d(f\,dg\wedge g\,df)$、 (4)$d(g\,df) + d(f\,dg)$、(5)$df\wedge dg$の簡単な表示。
活動標架法
$\bm{p}: D\to\mathbb{R}^3$を曲面片とし、$\{\bm{e}_1, \bm{e}_2, \bm{e}_3\}$を前節で定義した活動標架とする。正則行列$A = (a_{ij})$($\det A > 0$)が存在して$\bm{p}_i = \sum_{j=1}^3 a_{ji}\bm{e}_j$、すなわち$(\bm{p}_1,\bm{p}_2) = (\bm{e}_1,\bm{e}_2)A$と書ける。$\theta_i = a_{ij}\,du^j$($i=1,2$)とおくと$d\bm{p} = \sum_{i=1}^2\theta_i\bm{e}_i$であり、曲面の第一基本形式は
となる。ここで$G = (g_{ij}) = A^TA$。
$d\bm{p} = \sum_i\theta_i\bm{e}_i$を外微分し、$d^2 = 0$を用いると$d\theta_i\bm{e}_i - \theta_i\wedge d\bm{e}_i = 0$。$d\bm{e}_i = \sum_j w_{ij}\bm{e}_j$($w_{ij} = -w_{ji}$)を代入して整理すると次のようになる。
第一構造方程式
また$w_{i3} = \sum_{k=1}^2 h_{ik}\theta_k$とおくと$h_{ik} = h_{ki}$が得られ、曲面の第二基本形式は
($\tilde{H} = (h_{ij})$)。$B = (b_{ij}) = A^T\tilde{H}A$であり、Gauss 曲率と平均曲率は
となる。
$d^2\bm{e}_i = 0$($i=1,2,3$)から$dw_{ik} - \sum_j w_{ij}\wedge w_{jk} = 0$($i,k=1,2,3$)が得られる。直接計算すると次の式が得られる。
第二構造方程式(Gauss 方程式)
$i=1,2$、$k=3$の場合から $dw_{i3} - \sum_j w_{ij}\wedge w_{j3} = d(h_{ij}\theta_j) - h_{jk}w_{ij}\wedge\theta_k = 0$が導かれる。整理すると$(dh_{ik} - h_{ij}w_{kj} - h_{jk}w_{ij})\wedge\theta_k = 0$であり、$h_{ik,m}$を$(dh_{ik} - h_{ij}w_{kj} - h_{jk}w_{ij}) = \sum_m h_{ik,m}\theta_m$で定義すると次の式が得られる。
Mainardi--Codazzi 方程式(M-C 方程式)
Gauss 方程式と M-C 方程式を合わせて曲面論の基本方程式と呼ぶ。その理由は次の定理にある。
定理 1(曲面論の基本定理) $D = (-a,a)\times(-b,b)$($a,b>0$)上の1形式$\theta_1, \theta_2$($\theta_1\wedge\theta_2\neq 0$)と第一基本形式$g = \theta_1^2+\theta_2^2$を与え、対称行列$(h_{ij})$と第二基本形式$\mathrm{II} = h_{ij}\theta_i\theta_j$を与える。$g$と$\mathrm{II}$をそれぞれ第一・第二基本形式として持つ$\mathbb{R}^3$内の曲面片が存在するための必要十分条件は、Gauss 方程式と M-C 方程式が成立することである。
練習問題
- $g \equiv 4/(1+u^2+v^2)^2\cdot(du^2+dv^2)$の Gauss 曲率が$K \equiv 1$であることを証明せよ。
- $\mathrm{I} = du^2+dv^2$、$\mathrm{II} = v^2/(1+v^2)\,du^2 + 1/(1+v^2)\,dv^2$としてこれらを第一・第二基本形式として持つ曲面は存在するか。
- $\mathrm{I} = du^2+dv^2$、$\mathrm{II} = du^2-dv^2$としてこれらを第一・第二基本形式として持つ曲面は存在するか。
- $\mathrm{I} = (du^2+dv^2)/(1+u^2+v^2)$、$\mathrm{II} = (du^2+dv^2)/(1+u^2+v^2)$としてこれらを第一・第二基本形式として持つ曲面は存在するか。
- $\mathrm{I} = E(u,v)(du^2+dv^2)$、$\mathrm{II} = f(u,v)\,\mathrm{I}$としてこれらを第一・第二基本形式として持つ曲面が存在するための$E, f$が満たすべき条件を求めよ。
曲面の基本方程式の解法
既知の2つの基本形式から曲面自体を求める問題を考える。曲面論の基本定理は存在を保証するが、実際に曲面を構成するには偏微分方程式系を解く必要がある。
曲面$\bm{p} = \bm{p}(u,v) = X(u,v)$と単位正交標架$\{\bm{e}_i\}$($\bm{e}_3 = \bm{e}$)を考える。双対標架$\{\omega^i\}$と接続形式$(\omega^i_j)$を用いると、$d\bm{p} = \omega^i\bm{e}_i$、$d\bm{e}_i = \omega^j_i\bm{e}_j$が曲面の基本方程式となる。$\omega^i = a_i\,du + b_i\,dv$、$\omega^i_j = a^i_j\,du + b^i_j\,dv$として行列$a = (a_1,a_2,0)$、$b = (b_1,b_2,0)$、$A = (a^i_j)$、$B = (b^i_j)$、$Y = (\bm{e}_1,\bm{e}_2,\bm{e}_3)^T$とおくと$YY^T = I$であり、基本方程式は
と書ける。つまり$\bm{p}_uY^T = a$、$\bm{p}_vY^T = b$、$Y_uY^T = A$、$Y_vY^T = B$となる。構造方程式$d\omega^i_j = \omega^i_k\wedge\omega^k_j$が可積性条件となり、これが満たされれば常微分方程式の理論から偏微分方程式系は可解となる。
例 $\mathrm{I} = du^2 + (1+u^2)dv^2$、$\mathrm{II} = -2/(1+u^2)\cdot du\,dv$を第一・第二基本形式として持つ曲面を求めよ。
$w = \sqrt{1+u^2}$とおき、$\omega_1 = du$、$\omega_2 = w\,dv$とする。$a = (1,0,0)$、$b = (0,w,0)$。 $d\omega_1 = 0$、$d\omega_2 = w'\,du\wedge dv = (\log w)'\,\omega_1\wedge\omega_2$から$w_{12} = -w_{21} = -w'\,dv$。$\mathrm{II} = h_{ij}\omega_i\omega_j = -(2/w^2)\omega_1\omega_2$より$h_{11} = h_{22} = 0$、$h_{12} = h_{21} = -1/w^2$であり、$\omega^3_1 = -\omega_2/w^2 = -dv/w$、$\omega^3_2 = -\omega_1/w^2 = -du/w^2$が得られる。したがって
となる。$u = \tan t$($du = w^2\,dt$)と置換すると、$dY_1 Y_1^{-1} = A\,du$を解いて
となり、$Y = Y_1 Y_2$が求まる。さらに$\bm{p}_u = aY = (\cos v, 0, \sin v)$、$\bm{p}_v = bY = (-u\sin v, 1, u\cos v)$から積分すると
が得られる。
練習問題
- $\mathrm{I} = du^2+dv^2$、$\mathrm{II} = -dv^2$を第一・第二基本形式として持つ曲面を求めよ。
- $\mathrm{I} = v^2\,du^2+(1+v^2)dv^2$、$\mathrm{II} = v^2/(1+v^2)\,du^2 + 1/(1+v^2)\,dv^2$を第一・第二基本形式として持つ曲面を求めよ。
- $\mathrm{I} = du^2+\cos^2\!u\,dv^2$、$\mathrm{II} = du^2+\cos^2\!u\,dv^2$を第一・第二基本形式として持つ曲面を求めよ。
外微分のさらなる応用——KdV 方程式の導出
$M_{2\times 2}$を実$2\times 2$行列の空間とし、$SL(2,\mathbb{R}) = \{X = (a^i_j)\in M_{2\times 2} : \det X = 1\}$と定める。
定義(Maurer--Cartan 形式) $\omega = dX\cdot X^{-1}$($\omega = (\omega^i_j)$)を$SL(2,\mathbb{R})$上のMaurer--Cartan 形式と呼ぶ。
$\det X = 1$から$X^{-1} = (b^i_j)$($b^1_1 = a^2_2$、$b^2_2 = a^1_1$、$b^1_2 = -a^1_2$、$b^2_1 = -a^2_1$)が得られ、$\omega^1_1 + \omega^2_2 = 0$が成り立つ。外微分すると
すなわち$dw^1_1 = \omega^2_1\wedge\omega^1_2$等が得られる。
$F: D\subset\mathbb{R}^2\to SL(2,\mathbb{R})$として引き戻し$F^*\omega$を同じく$\omega$と記す。
とおくと$(2)$式は
と書き換えられる。$p = r = 1$、$q = u(x,t)$とおくと$A = C + C_x/2$、$B = uC - C_x - C_{xx}/2$が得られ、これらを2番目の式に代入すると
となる。$C = 1 - u/2$ととると、次の方程式が得られる。
KdV 方程式
$q = r = v(x,t)$、$p = 1$ととると同様に MKdV 方程式 $v_t = \frac{1}{4}v_{xxx} - \frac{3}{2}v^2 v_x$が得られる(導出は読者への演習)。$-v$も MKdV 方程式を満たすことに注目する——MKdV の解は対で現れる。
$v$が MKdV 方程式を満たすとき、$U = v_x + v^2$が KdV 方程式を満たすことが直接示せる。また$\hat{U} = -v_x + v^2$も KdV 方程式を満たし、写像$U\mapsto\hat{U}$をBäcklund 変換と呼ぶ。逆に$u$が KdV 方程式を満たすとき、方程式$v_x + v^2 = u$を解いて$v$を求め、$\hat{u} = -v_x + v^2$とおくと KdV 方程式の新しい解$\hat{u}$が得られる。Bäcklund 変換は可積分系理論において非常に重要な手法である。
極小曲面
本節では極小曲面の方程式とその性質を別の観点から考察する。 $f: D\subset\mathbb{R}^2\to\mathbb{R}$を滑らかな関数とし、そのグラフを$V = V(f) = \{(x,y,f(x,y)) : (x,y)\in D\}$とおく。 $V$の面積は$A(f) = \iint_D\sqrt{1+|\nabla f|^2}\,dx\,dy$であり、単位法ベクトルは$\bm{N} = (-f_x, -f_y, 1)/\sqrt{1+|\nabla f|^2}$である。
境界値を固定した変分:$\xi: D\to\mathbb{R}$を$\xi|_{\partial D} = 0$の滑らかな関数とし、$A(t) = A(f+t\xi) = \iint_D\sqrt{1+|\nabla(f+t\xi)|^2}\,dx\,dy$とおくと、$A'(0) = \iint_D\langle\nabla f, \nabla\xi\rangle/\sqrt{1+|\nabla f|^2}\,dx\,dy$となる。
$V$の平均曲率が$H(f) = \tfrac{1}{2}\operatorname{div}(\nabla f/\sqrt{1+|\nabla f|^2}) = 0$のとき、部分積分(発散定理)を使うと
となる。すなわち極小曲面とは面積汎関数の一次変分がゼロとなる曲面である。
グラフ極小曲面の面積最小性
$D\times\mathbb{R}$内で、$\partial V = \partial\Sigma$を満たす任意の曲面$\Sigma$に対して$V$の面積が最小であることを示す。 $D\times\mathbb{R}$上の2形式$\omega$を
と定義する($\hat{x} = (1,0,0)$、$\hat{y} = (0,1,0)$、$\hat{z} = (0,0,1)$として計算すると):
ゆえに$\omega = (dx\wedge dy - f_x\,dy\wedge dz - f_y\,dz\wedge dx)/\sqrt{1+|\nabla f|^2}$となる。したがって
任意の点$(x,y,z)$において$|X| = |Y| = 1$、$\langle X,Y\rangle = 0$ならば$|\omega(X,Y)| \leq 1$であり、等号成立は $z = f(x,y)$ かつ $X, Y\in T_{(x,y,z)}V$ と同値である(証明は読者への演習)。
$\partial V$を境界として持つ任意の曲面$\Sigma$に Stokes の定理を適用すると、
が得られる。すなわち$V$は同じ境界を持つ曲面の中で面積が最小である。
定理(Bernstein の定理) $\mathbb{R}^2$全体の上で定義された極小曲面の方程式$H(f) = 0$の解はアフィン線形関数(平面)のみである。
練習問題
- $V: z = \cosh^{-1}\!\sqrt{x^2+y^2}$が極小曲面であることを確かめよ。
- $V: e^z\cos x = \cos y$が極小曲面であることを確かめ、その Gauss 曲率$K$を求めよ。
- 極小曲面方程式$H(f) = 0$が最大値原理を満たすことを証明せよ。
- 極小曲面上では Gauss 曲率$K\leq 0$が常に成り立つことを証明せよ。