解析幾何とベクトル空間
解析幾何は幾何と代数の橋渡しであり、座標の導入によって一部の幾何的問題を代数的方法で研究できるようになる。まず平面解析幾何について簡単に振り返る。
平面上に一点 $O$(原点と呼ぶ)をとり、その点で交わる互いに垂直な有向数軸を立てると平面座標系が構成される。平面上の任意の点 $P$ は唯一の数の組 $(x,y)$ に対応し、$P$ の座標と呼ぶ。座標系の確立によって平面上の点が完全に「数値化」されたといえる。
平面上の任意の二点 $P_1(x_1,y_1)$、$P_2(x_2,y_2)$ の間の距離は点の座標の間の代数的演算によって与えられる:
座標系において一部の幾何図形を代数方程式で表せる。例えば楕円上の任意の点から二つの焦点 $F_1(p,0)$ と $F_2(-p,0)$ までの距離の和は定数である。$r_1+r_2=2a$(明らかに $a>p$)とすると
より $r_2-r_1 = \dfrac{2px}{a}$、$r_2+r_1=2a$ と連立して $r_1 = a - \dfrac{px}{a}$、$r_2 = a + \dfrac{px}{a}$。$r_1$ を $r_1^2 = (x-p)^2+y^2$ に代入すると
$b = \sqrt{a^2-p^2}$ と記して整理すると楕円上の任意の点 $P(x,y)$ の座標が満たす代数方程式が得られる:
ここで $a > b > 0$ はそれぞれ楕円の長半軸と短半軸、$F_1(p,0)$ と $F_2(-p,0)$ が楕円の焦点である。
ベクトルとその代数的演算
幾何的問題を代数的により良く表現・解決するには「ベクトル」の概念が必要である。ベクトルとは物理学に由来する概念であり、一部の物理量は大きさだけでなく方向も持つ。例えば変位・力・速度・加速度などである。それらの物理的意味を捨てて大きさと方向の二つの要素だけを残すと、数学におけるベクトルの概念が抽象化される。したがってベクトルとは大きさと方向の両方を持つ量である。
ベクトルは平面または空間の有向線分で表すことができる。$\overline{AB}$ を $A,B$ を結ぶ線分とすると、その長さは $\boldsymbol{a}$ の大きさに等しく、$A$ から $B$ への方向は $\boldsymbol{a}$ の方向と等しい。そこで $\overrightarrow{AB}$ でベクトル $\boldsymbol{a}$ を表し、$\boldsymbol{a}=\overrightarrow{AB}$ と記す。
二つのベクトルは大きさが等しく方向が同じならば等しいので、等しいベクトルは大きさと方向を変えずに平行移動によって完全に重ね合わせることができる。平行移動によって任意のベクトル $\boldsymbol{a}$ は起点が原点にある一つのベクトル $\boldsymbol{a}=\overrightarrow{OA}$ と等しくすることができる。
大きさが $0$ のベクトルを零ベクトル、大きさが $1$ のベクトルを単位ベクトルという。ベクトル $\boldsymbol{a}$ と大きさが等しく方向が反対のベクトルを $\boldsymbol{a}$ の負ベクトル(または逆ベクトル)といい $-\boldsymbol{a}$ と記す。
1° ベクトルの加法とスカラー倍
$\boldsymbol{a},\boldsymbol{b}$ を二つのベクトルとする。同一の起点 $O$ の有向線分でそれらを表すと $\boldsymbol{a}=\overrightarrow{OA}$、$\boldsymbol{b}=\overrightarrow{OB}$。$\overrightarrow{OA}$、$\overrightarrow{OB}$ を隣辺とする平行四辺形の対角線ベクトル $\boldsymbol{c}=\overrightarrow{OC}$ をこれら二つのベクトルの和といい
と記す。この求和方法を平行四辺形法則という。三角形法則も用いることができる。すなわち $\boldsymbol{a}$ の終点 $A$ を起点として $\boldsymbol{b}$ に等しい有向線分を作る:$\overrightarrow{AB}=\boldsymbol{b}$。すると $O$ を起点、$B$ を終点とするベクトル $\overrightarrow{OB}$ が $\boldsymbol{a}$ と $\boldsymbol{b}$ の和
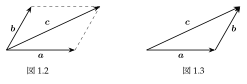
ベクトルの和(平行四辺形法則と三角形法則)
$\boldsymbol{a}=\overrightarrow{OA}$、$\boldsymbol{b}=\overrightarrow{OB}$ とすると $-\boldsymbol{b}=\overrightarrow{BO}$ なので
性質 1.1 ベクトルの加法は次の性質を満たす:
- $\boldsymbol{a}+\boldsymbol{b}=\boldsymbol{b}+\boldsymbol{a}$(交換律)
- $(\boldsymbol{a}+\boldsymbol{b})+\boldsymbol{c}=\boldsymbol{a}+(\boldsymbol{b}+\boldsymbol{c})$(結合律)
- $\boldsymbol{a}+\boldsymbol{0}=\boldsymbol{a}$、$\boldsymbol{a}+(-\boldsymbol{a})=\boldsymbol{0}$。
ベクトルの和の平行四辺形法則から交換律が容易に見て取れる。三角形法則により結合律の証明はより容易である。$\boldsymbol{a}=\overrightarrow{OA}$、$\boldsymbol{b}=\overrightarrow{AB}$、$\boldsymbol{c}=\overrightarrow{BC}$ とすると $\boldsymbol{a}+\boldsymbol{b}=\overrightarrow{OB}$、$\boldsymbol{b}+\boldsymbol{c}=\overrightarrow{AC}$ なので
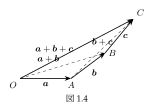
加法の結合律
ベクトルのもう一つの基本演算は数とベクトルの積である。$\lambda$ を実数とすると $\lambda$ と $\boldsymbol{a}$ の積は一つのベクトルであり、$\lambda\boldsymbol{a}$ と記す。その長さは $|\lambda||\boldsymbol{a}|$ に等しく、$\lambda>0$ のとき $\lambda\boldsymbol{a}$ の方向は $\boldsymbol{a}$ と同じ、$\lambda<0$ のとき $\lambda\boldsymbol{a}$ の方向は $\boldsymbol{a}$ と反対である。$\lambda\boldsymbol{a}$ を数 $\lambda$ とベクトル $\boldsymbol{a}$ のスカラー倍という。スカラー倍は次の性質を満たすことは容易に確認できる。
性質 1.2 $\lambda,\mu$ を実数、$\boldsymbol{a},\boldsymbol{b}$ をベクトルとする。
- $\lambda(\boldsymbol{a}+\boldsymbol{b})=\lambda\boldsymbol{a}+\lambda\boldsymbol{b}$,
- $(\lambda+\mu)\boldsymbol{a}=\lambda\boldsymbol{a}+\mu\boldsymbol{a}$,
- $(\lambda\mu)\boldsymbol{a}=\lambda(\mu\boldsymbol{a})$,
- $0\boldsymbol{a}=\boldsymbol{0}$、$1\boldsymbol{a}=\boldsymbol{a}$、$(-1)\boldsymbol{a}=-\boldsymbol{a}$。
ここでは 1° のみ証明する。$\lambda>0$ とすると $\boldsymbol{a},\boldsymbol{b}$ を辺とする平行四辺形と $\lambda\boldsymbol{a},\lambda\boldsymbol{b}$ を辺とする平行四辺形は対応する辺が平行であり長さが比例するので 1° が成立する。
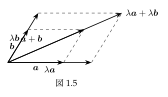
スカラー倍の分配律
スカラー倍を利用すると、零でないベクトル $\boldsymbol{a}$ をその大きさと方向の積に分解できる。$\boldsymbol{a}$ と同方向の単位ベクトルを $\boldsymbol{e}_a = \dfrac{\boldsymbol{a}}{|\boldsymbol{a}|}$ と記すと $\boldsymbol{a}$ の方向を表すことができる。したがって
2° ベクトルの共線と共面
定義 1.3 一組のベクトルが、平行移動によって同一の直線上に置けるとき、それらを共線であるという。共線の二つの零でないベクトル $\boldsymbol{a}$ と $\boldsymbol{b}$ は互いに平行であるともいい $\boldsymbol{a}\parallel\boldsymbol{b}$ と表す。
一組のベクトルが、平行移動によって同一の平面上に置けるとき、それらを共面であるという。二つのベクトルは平行移動によって起点を一致させられるので常に共面である。
上述の定義に基づき、共線と共面を等価な代数的表示に転化できる。
定理 1.4 二つのベクトル $\boldsymbol{a},\boldsymbol{b}$ が共線となるのは $\boldsymbol{a},\boldsymbol{b}$ が線形従属である場合に限る。すなわち少なくとも一つは 0 でない実数 $\mu,\nu$ が存在して $\mu\boldsymbol{a}+\nu\boldsymbol{b}=\boldsymbol{0}$ となる、あるいは零でない実数 $\lambda$ が存在して $\boldsymbol{a}=\lambda\boldsymbol{b}$ となる場合に限る。
三つのベクトル $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ が共面となるのは $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ が線形従属である場合に限る。すなわち少なくとも一つは 0 でない三つの数 $\lambda,\mu,\nu$ が存在して $\lambda\boldsymbol{a}+\mu\boldsymbol{b}+\nu\boldsymbol{c}=\boldsymbol{0}$ となる、あるいはそのうちの一つが残り二つの線形結合として表せる:$\boldsymbol{a}=\mu\boldsymbol{b}+\nu\boldsymbol{c}$($\mu,\nu$ は少なくとも一つは 0 でない)場合に限る。
3° ベクトルの内積となす角
$\boldsymbol{a}=\overrightarrow{OA}$、$\boldsymbol{b}=\overrightarrow{OB}$ を二つのベクトルとし、$\theta(\boldsymbol{a},\boldsymbol{b})$ をそれらのなす角とする。値の範囲は $0$ から $\pi$ と定める。
定義 1.5 二つのベクトル $\boldsymbol{a},\boldsymbol{b}$ の内積 $\boldsymbol{a}\cdot\boldsymbol{b}$ は一つの実数であり、次のように定義される:
一方が零ベクトルの場合、内積は $0$ と定める。内積はベクトルのスカラー積またはドット積ともいう。
定義から直接 $\boldsymbol{a}\cdot\boldsymbol{b}>0$ となるのは $\theta(\boldsymbol{a},\boldsymbol{b})<\dfrac{\pi}{2}$ のときに限る。$\boldsymbol{a}\cdot\boldsymbol{b}=0$ となるのは $\theta(\boldsymbol{a},\boldsymbol{b})=\dfrac{\pi}{2}$ のときに限り、この場合二つのベクトルを互いに直交(または垂直)するといい $\boldsymbol{a}\perp\boldsymbol{b}$ と記す。
幾何的に見ると$|\boldsymbol{a}|\cos\theta$ はベクトル $\boldsymbol{a}$ の $\boldsymbol{b}$ が属する直線(略して $\boldsymbol{b}$ 上)への射影ベクトルの有向長さである。なす角 $\theta$ が鋭角のとき射影ベクトルの方向は $\boldsymbol{b}$ と一致し、鈍角のとき逆向きになる。
$\boldsymbol{a}$ の $\boldsymbol{b}$ 上への射影ベクトルを $\boldsymbol{a}_b$ と記すと
ここで $\boldsymbol{e}_b=\dfrac{1}{|\boldsymbol{b}|}\boldsymbol{b}$ は $\boldsymbol{b}$ の単位ベクトルである。
性質 1.6 内積は次の代数的性質を満たす:
- $\boldsymbol{a}\cdot\boldsymbol{b}=\boldsymbol{b}\cdot\boldsymbol{a}$(交換律)
- $(\lambda\boldsymbol{a})\cdot\boldsymbol{b}=\lambda\boldsymbol{a}\cdot\boldsymbol{b}$($\lambda$ は任意の実数)(結合律)
- $(\boldsymbol{a}+\boldsymbol{b})\cdot\boldsymbol{c}=\boldsymbol{a}\cdot\boldsymbol{c}+\boldsymbol{b}\cdot\boldsymbol{c}$(分配律)
- $\boldsymbol{a}\cdot\boldsymbol{a}=|\boldsymbol{a}|^2\geqslant 0$、等号成立は $\boldsymbol{a}=\boldsymbol{0}$ のときに限る(正定値性)
1° の証明は明らかである。2° の証明において $\lambda>0$ ならば $|\lambda\boldsymbol{a}|=\lambda|\boldsymbol{a}|$ かつ $\theta(\lambda\boldsymbol{a},\boldsymbol{b})=\theta(\boldsymbol{a},\boldsymbol{b})$ なので等式が成立する。$\lambda<0$ ならば $|\lambda\boldsymbol{a}|=-\lambda|\boldsymbol{a}|$ かつ $\theta(\lambda\boldsymbol{a},\boldsymbol{b})=\pi-\theta(\boldsymbol{a},\boldsymbol{b})$ なので $\cos\theta(\lambda\boldsymbol{a},\boldsymbol{b})=-\cos\theta(\boldsymbol{a},\boldsymbol{b})$ となり等式も成立する。
3° の証明は次のとおりである。$\boldsymbol{c}$ が単位ベクトル $|\boldsymbol{c}|=1$ とすると $\boldsymbol{a}+\boldsymbol{b}$ と $\boldsymbol{a},\boldsymbol{b}$ の $\boldsymbol{c}$ 上への射影ベクトルは
を満たすので
こうして性質の証明が完成した。
4° ベクトルの外積と有向面積
ベクトルのもう一つの重要な演算を外積という。そのためにまず「右手系」の概念を導入する。
$\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\}$ が三つの共面でないベクトルからなる順序つきベクトル組で同一の起点を持つとする。前二つのベクトル $\boldsymbol{a},\boldsymbol{b}$ が一つの平面を決定し、$\boldsymbol{c}$ の方向は平面の一方の側を指す。右手の四指を平面に当てて $\boldsymbol{a}$ から $\boldsymbol{b}$ へ回転する向きに合わせたとき、親指と $\boldsymbol{c}$ が平面の同じ側を向くならば $\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\}$ を右手系といい、そうでない場合を左手系という。$\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\}$ が右手系ならば $\{\boldsymbol{b},\boldsymbol{c},\boldsymbol{a}\}$ と $\{\boldsymbol{c},\boldsymbol{a},\boldsymbol{b}\}$ も右手系であるが、$\{\boldsymbol{b},\boldsymbol{a},\boldsymbol{c}\}$ と $\{\boldsymbol{a},\boldsymbol{b},-\boldsymbol{c}\}$ は左手系である。
定義 1.7 二つのベクトル $\boldsymbol{a}$ と $\boldsymbol{b}$ の外積は一つのベクトルであり $\boldsymbol{a}\times\boldsymbol{b}$ と記す。その大きさは $\boldsymbol{a},\boldsymbol{b}$ を辺とする平行四辺形の面積
その方向は $\boldsymbol{a}$ と $\boldsymbol{b}$ の両方に垂直で、ベクトル組 $\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{a}\times\boldsymbol{b}\}$ が右手系をなすよう定める。$\boldsymbol{a}$ と $\boldsymbol{b}$ の一方が零ベクトルのとき外積は零ベクトルと定める。外積はベクトル積またはクロス積ともいう。
明らかに二つのベクトルが平行ならばそれらの外積は零ベクトルである。
性質 1.8 ベクトルの外積演算は次の性質を満たす:
- $\boldsymbol{a}\times\boldsymbol{b}=\boldsymbol{0}$ となるのは $\boldsymbol{a}$ と $\boldsymbol{b}$ が平行のときに限る。
- $(\lambda\boldsymbol{a})\times\boldsymbol{b}=\boldsymbol{a}\times(\lambda\boldsymbol{b})=\lambda(\boldsymbol{a}\times\boldsymbol{b})$、$\lambda$ は実数。
- $\boldsymbol{a}\times\boldsymbol{b}=-\boldsymbol{b}\times\boldsymbol{a}$(反対称性)
- $\boldsymbol{a}\times(\boldsymbol{b}+\boldsymbol{c})=\boldsymbol{a}\times\boldsymbol{b}+\boldsymbol{a}\times\boldsymbol{c}$(分配律)
1°、2°、3° は定義から直接確認できる。4° の証明は座標を導入した後に与えるが、そこでは証明がより簡潔になる。
定義で述べたように $\boldsymbol{a}\times\boldsymbol{b}$ の大きさは $\boldsymbol{a},\boldsymbol{b}$ を辺とする平行四辺形の面積であるが、性質 1.8 より $\boldsymbol{b}\times\boldsymbol{a}$ の大きさも同じ四辺形の面積であり、ただし方向が $\boldsymbol{a}\times\boldsymbol{b}$ と反対である。したがって実際には面積の有向性を定義したことになる。すなわち $\boldsymbol{a}\times\boldsymbol{b}$ を四辺形面積の正方向とすれば $\boldsymbol{b}\times\boldsymbol{a}$ は四辺形面積の負方向を表す。$\boldsymbol{a}\times\boldsymbol{b}$ を $\boldsymbol{a},\boldsymbol{b}$ を辺とする平行四辺形の有向面積という。
5° ベクトルの混合積と有向体積
定義 1.9 ベクトル $\boldsymbol{a}\times\boldsymbol{b}$ とベクトル $\boldsymbol{c}$ の内積 $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}$ を三つのベクトル $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ の混合積という。
性質 1.10 $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ を三つの零でないベクトルとする。
- $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ の混合積の絶対値は $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ を稜とする平行六面体の体積である。
- $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}=0$ となるのは $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ が共面のときに限る。
- $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}=(\boldsymbol{b}\times\boldsymbol{c})\cdot\boldsymbol{a}=(\boldsymbol{c}\times\boldsymbol{a})\cdot\boldsymbol{b}$。
$\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ を稜とする平行六面体とは、ベクトルを同一の起点を持つ有向線分として表したとき、三つの有向線分を稜とする平行六面体である。その底面積 $S$ は $|\boldsymbol{a}\times\boldsymbol{b}|$ に等しく、高さ $h$ はベクトル $\boldsymbol{c}$ の底面の単位法線方向 $\dfrac{\boldsymbol{a}\times\boldsymbol{b}}{|\boldsymbol{a}\times\boldsymbol{b}|}$ 上への射影の長さ、すなわち
なので体積は
体積が零となるのは三つのベクトルが共面のときに限る。
3° の証明については $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}$ の正負は順序つきベクトル組 $\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\}$ が右手系かどうかに依存することに注意する。右手系なら $\boldsymbol{a}\times\boldsymbol{b}$ と $\boldsymbol{c}$ のなす角は鋭角なので $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}>0$、$\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\}$ が左手系のとき $\boldsymbol{a}\times\boldsymbol{b}$ と $\boldsymbol{c}$ のなす角は鈍角なので $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}<0$。3° の $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}$、$(\boldsymbol{b}\times\boldsymbol{c})\cdot\boldsymbol{a}$、$(\boldsymbol{c}\times\boldsymbol{a})\cdot\boldsymbol{b}$ の大きさはすべて同一の平行六面体の体積であり、対応する順序つきベクトル組 $\{\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\}$、$\{\boldsymbol{b},\boldsymbol{c},\boldsymbol{a}\}$、$\{\boldsymbol{c},\boldsymbol{a},\boldsymbol{b}\}$ は右手系であるか左手系であるかがすべて同じなので 3° が成立する。
上述の性質に基づき、混合積 $(\boldsymbol{a}\times\boldsymbol{b})\cdot\boldsymbol{c}$ を $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ を稜とする平行六面体の有向体積と定義する。三つのベクトルが右手系のとき体積は正、左手系のとき体積は負となる。
ベクトルの座標表示と座標系
以上、幾何的にベクトルの加法とスカラー倍を定義し、共線・共面の概念を導入した。この基礎の上に座標系を構築する。
1° アフィン座標系
定理 1.11 ベクトル組 $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3\}$ が空間の三つの共面でないベクトルならば、任意のベクトル $\boldsymbol{x}$ は唯一の数の組 $(x_1,x_2,x_3)$ が存在して $\boldsymbol{x}$ を $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3\}$ の線形結合として表せる:
$\boldsymbol{x}=\overrightarrow{OP}$、$\boldsymbol{e}_1=\overrightarrow{OA}$、$\boldsymbol{e}_2=\overrightarrow{OB}$、$\boldsymbol{e}_3=\overrightarrow{OC}$ とする。$P$ を通り直線 $OC$ に平行な直線を引き、$AOB$ が属する平面と $Q$ 点で交わらせる。さらに $Q$ を通り $OB$ に平行な直線を引き、$OA$ と $R$ で交わらせる。すると
ここで
それぞれ共線なので実数 $x_1,x_2,x_3$ が存在して
すなわち $\boldsymbol{x}=x_1\boldsymbol{e}_1+x_2\boldsymbol{e}_2+x_3\boldsymbol{e}_3$。もし別の座標 $x_1',x_2',x_3'$ が存在して $\boldsymbol{x}=x_1'\boldsymbol{e}_1+x_2'\boldsymbol{e}_2+x_3'\boldsymbol{e}_3$ となれば
$\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3$ は共面でないので定理 1.4 より $x_1=x_1'$、$x_2=x_2'$、$x_3=x_3'$ となり座標は唯一である。
定義 1.12 空間の任意の三つの共面でないベクトル $\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3$ を空間の一組の基底という。ベクトル $\boldsymbol{x}$ について
中の係数 $(x_1,x_2,x_3)$ を $\boldsymbol{x}$ の基底 $\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3$ の下でのアフィン座標または単に座標という。
原点 $O$ を選ぶと $O$ と一組の基底 $\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3$(通常右手系を満たす一組の基底を選ぶ)が合わさって $[O;\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3]$ と記され、空間のアフィン座標系と呼ぶ。座標系において三つのベクトル $\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3$ を座標ベクトルともいう。
アフィン座標系 $[O;\boldsymbol{e}_1,\boldsymbol{e}_2,\boldsymbol{e}_3]$ を与えると、空間中の点 $P$ とベクトルの対応 $\boldsymbol{x}=\overrightarrow{OP}$ が確立され、空間中の点・ベクトルと座標(数の組)の間の 1-1 対応が得られる:
したがって $(x_1,x_2,x_3)$ は点 $P$ の座標でもある。
幾何的にベクトルの加法、スカラー倍、内積、外積、混合積として定義された演算はすべて座標間の演算に転化できる。例えば二つのベクトルの加法は対応する座標の加法、スカラー倍は対応する座標のスカラー倍である:
ここで $\boldsymbol{x}=x_1\boldsymbol{e}_1+x_2\boldsymbol{e}_2+x_3\boldsymbol{e}_3$、$\boldsymbol{y}=x_1'\boldsymbol{e}_1+x_2'\boldsymbol{e}_2+x_3'\boldsymbol{e}_3$。
2° 直角座標系
計算をさらに簡略化するために、空間の互いに垂直な三つの単位ベクトルを座標ベクトルとし、それらは右手系をなすとする。$\boldsymbol{i},\boldsymbol{j},\boldsymbol{k}$ と記し、この特殊なアフィン座標系 $[O;\boldsymbol{i},\boldsymbol{j},\boldsymbol{k}]$ を直角座標系という。対応する座標軸をそれぞれ $x$ 軸、$y$ 軸、$z$ 軸と呼ぶ。
直角座標系 $[O;\boldsymbol{i},\boldsymbol{j},\boldsymbol{k}]$ において任意のベクトルは
と表せる。ベクトルの座標表示でそのベクトルを直接表すこともある:
こうして三つの座標ベクトルはそれぞれ
と表せる。直角座標系を $Oxyz$ と記すこともある。
アフィン座標系の概念・結論はすべて直角座標系に適用できるが、直角座標系の特殊性によってベクトルの座標を利用した計算がより容易で簡潔になる。
3° 直角座標系下のベクトルの演算
三つの座標ベクトル $\{\boldsymbol{i},\boldsymbol{j},\boldsymbol{k}\}$ は次の関係を満たすことが確認できる:
- $\boldsymbol{i}\cdot\boldsymbol{j}=\boldsymbol{j}\cdot\boldsymbol{k}=\boldsymbol{k}\cdot\boldsymbol{i}=0$、$\boldsymbol{i}\cdot\boldsymbol{i}=\boldsymbol{j}\cdot\boldsymbol{j}=\boldsymbol{k}\cdot\boldsymbol{k}=1$。
- $\boldsymbol{i}\times\boldsymbol{j}=\boldsymbol{k}$;$\boldsymbol{j}\times\boldsymbol{k}=\boldsymbol{i}$;$\boldsymbol{k}\times\boldsymbol{i}=\boldsymbol{j}$、$\boldsymbol{i}\times\boldsymbol{i}=\boldsymbol{j}\times\boldsymbol{j}=\boldsymbol{k}\times\boldsymbol{k}=\boldsymbol{0}$。
これは以下の一連の計算の基礎である。
$\boldsymbol{a}=a_1\boldsymbol{i}+a_2\boldsymbol{j}+a_3\boldsymbol{k}$、$\boldsymbol{b}=b_1\boldsymbol{i}+b_2\boldsymbol{j}+b_3\boldsymbol{k}$、$\boldsymbol{c}=c_1\boldsymbol{i}+c_2\boldsymbol{j}+c_3\boldsymbol{k}$ とすると:
(1) ベクトルの加法とスカラー倍は座標対応の加法とスカラー倍($\mu,\nu\in\mathbb{R}$):
(2) $\boldsymbol{a}$ と $\boldsymbol{b}$ の内積:
したがって二つのベクトルのなす角・ベクトルの大きさ・二点間の距離はそれぞれ
ここで二点の座標はそれぞれ $P_1(a_1,a_2,a_3)$ と $P_2(b_1,b_2,b_3)$ である。
(3) $\boldsymbol{a}$ と $\boldsymbol{b}$ の外積:
ここで $\begin{vmatrix}a_2&a_3\\b_2&b_3\end{vmatrix}$、$\begin{vmatrix}a_3&a_1\\b_3&b_1\end{vmatrix}$、$\begin{vmatrix}a_1&a_2\\b_1&b_2\end{vmatrix}$ は三つの二次行列式であり、それぞれ有向面積 $\boldsymbol{a}\times\boldsymbol{b}$ の三つの座標平面 $Oyz$、$Ozx$、$Oxy$ 上の有向投影である。
(4) $\boldsymbol{a}$、$\boldsymbol{b}$、$\boldsymbol{c}$ の混合積:
ベクトルの演算に関するその他の性質の証明も座標表示のもとではより簡単になる。
例 1.2.1 性質 1.8 中の外積の分配律の証明。
$\boldsymbol{a}=a_1\boldsymbol{i}+a_2\boldsymbol{j}+a_3\boldsymbol{k}$、$\boldsymbol{b}=b_1\boldsymbol{i}+b_2\boldsymbol{j}+b_3\boldsymbol{k}$、$\boldsymbol{c}=c_1\boldsymbol{i}+c_2\boldsymbol{j}+c_3\boldsymbol{k}$ とすると
例 1.2.2 Cauchy 不等式の証明:
等号成立は実数 $\lambda$ が存在して $a_i=\lambda b_i$($i=1,2,3$)のときに限る。
ベクトル $\boldsymbol{a}=a_1\boldsymbol{i}+a_2\boldsymbol{j}+a_3\boldsymbol{k}$、$\boldsymbol{b}=b_1\boldsymbol{i}+b_2\boldsymbol{j}+b_3\boldsymbol{k}$ とすると Cauchy 不等式は
と同値であり、等号成立は $\cos\theta=\pm 1$、すなわち $\boldsymbol{a}$ と $\boldsymbol{b}$ が共線のときに限る。
4° 行列式と有向面(体)積
任意の実の二次行列式
について、二行をそれぞれ平面上の二点の座標 $P_1(a_1,a_2)$、$P_2(b_1,b_2)$ とみなすと、この行列式は幾何的に $O$、$P_1$、$P_2$ を三頂点とする、または $\boldsymbol{a}=\overrightarrow{OP_1}$、$\boldsymbol{b}=\overrightarrow{OP_2}$ を稜とする平行四辺形の面積を表す。したがって $\boldsymbol{a},\boldsymbol{b}$ が共線でないのは対応する行列式が零でないときに限る。行列式が正または負であることは面積の有向性を体現している。
任意の三次行列式
について各行を空間中の一点の座標 $P_1(a_1,a_2,a_3)$、$P_2(b_1,b_2,b_3)$、$P_3(c_1,c_2,c_3)$ とみなすと、この三次行列式は幾何的に $O$、$P_1$、$P_2$、$P_3$ を頂点とする、または $\boldsymbol{a}=\overrightarrow{OP_1}$、$\boldsymbol{b}=\overrightarrow{OP_2}$、$\boldsymbol{c}=\overrightarrow{OP_3}$ を稜とする平行六面体の体積を表す。したがって三つのベクトル $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ が共面でないのは対応する行列式が零でないときに限る。行列式が正または負であることは体積の有向性を体現している。
行列式の演算規則はベクトルの外積と混合積と一致することが確認できる。特に二行の交換が外積の交換に対応し、あるいは混合積の左右手系の互換に対応する。三次行列式において行の間の輪換は混合積の性質 1.10 の 3° に対応する。その他の対応も確認できる。
平面、直線と曲面
ベクトルと座標系を利用して、空間の一部の曲面と曲線を代数方程式で表すことができる。まず最も単純な平面と直線の代数方程式を論じる。
1° 平面
幾何的には一点を通り一つの確定した方向に垂直であれば一つの平面が確定する。
座標系 $Oxyz$ において平面 $\Pi$ が点 $P_0(x_0,y_0,z_0)$ を通り、与えられたベクトル $\boldsymbol{n}=a\boldsymbol{i}+b\boldsymbol{j}+c\boldsymbol{k}$ に垂直とする。$\boldsymbol{n}$ を平面 $\Pi$ の法線ベクトルという。
$\Pi$ 上の任意の点 $P(x,y,z)$ に対して $\overrightarrow{P_0P}\perp\boldsymbol{n}$、すなわち
ここで $\boldsymbol{r}=\overrightarrow{OP}$、$\boldsymbol{r}_0=\overrightarrow{OP_0}$ はそれぞれ $P$ と $P_0$ の位置ベクトルである。これが平面 $\Pi$ のベクトル形式の方程式である。
$\boldsymbol{r}-\boldsymbol{r}_0=\overrightarrow{P_0P}=(x-x_0)\boldsymbol{i}+(y-y_0)\boldsymbol{j}+(z-z_0)\boldsymbol{k}$ なので、平面上の任意の点 $P(x,y,z)$ の座標は次の3 変数の一次方程式を満たす:
または
ここで $d=-(ax_0+by_0+cz_0)$ は既知数である。この方程式を平面の一般方程式という。逆に任意の3 変数の一次方程式 $ax+by+cz+d=0$ の解はすべて係数から構成される $\boldsymbol{n}=a\boldsymbol{i}+b\boldsymbol{j}+c\boldsymbol{k}$ を法線ベクトルとする平面上にある。こうして平面の幾何的記述を一つの代数方程式に転化した。
平面方程式のいくつかの特殊な形は注目に値する。
- $d=0$、方程式は $ax+by+cz=0$ に退化し、$(0,0,0)$ が方程式を満たすので平面は原点を通る。
- $c=0$、このとき法線ベクトル $\boldsymbol{n}=(a,b,0)$ は $z$ 軸に垂直なので方程式 $ax+by+d=0$ は $z$ 軸に平行な平面を表す。$a=0$ または $b=0$ の場合も同様。
- $a=b=0$、このとき法線ベクトル $\boldsymbol{n}=(0,0,c)$ は $z$ 軸に平行なので方程式 $cz+d=0$ または $z=-\dfrac{d}{c}$ は点 $\left(0,0,-\dfrac{d}{c}\right)$ を通り $Oxy$ 平面に平行な平面を表す。その他の場合も同様。
例 1.3.1 空間内で一直線上にない三点 $P_1(x_1,y_1,z_1)$、$P_2(x_2,y_2,z_2)$、$P_3(x_3,y_3,z_3)$ を与える。$P_1$ を定点、$\overrightarrow{P_1P_2}\times\overrightarrow{P_1P_3}$ を法線ベクトルとして三点を通る平面が確定し
特に三点がそれぞれ三つの座標軸上にあって $P_1(\alpha,0,0)$、$P_2(0,\beta,0)$、$P_3(0,0,\gamma)$ のとき方程式は
または簡略化すると
この平面はそれぞれ三つの座標軸と与えられた三点で交わり、$\alpha,\beta,\gamma$ を平面と座標軸の切片という。
平面方程式が得られると、平面に関連する一連の問題を論じることができる。
例 1.3.2 二つの平面のなす角の求め方。二つの平面の方程式を
とする。それらのなす角 $\phi$ は二つの平面の法線ベクトル $\boldsymbol{n}_1$ と $\boldsymbol{n}_2$ のなす角として定義され、二平面の二面角と呼ぶ。したがって
$\phi=0$ のとき二平面は平行($\boldsymbol{n}_1\parallel\boldsymbol{n}_2$)、$\phi=\dfrac{\pi}{2}$ のとき二平面は垂直($\boldsymbol{n}_1\perp\boldsymbol{n}_2$)、すなわち $\boldsymbol{n}_1\cdot\boldsymbol{n}_2=a_1a_2+b_1b_2+c_1c_2=0$。
空間中の平面は実際には空間を三つの部分に分ける:法線ベクトルが指す「上」半部分、上半部分の反対側の「下」半部分、そして平面自体である。空間中の一点 $P_0$ がどの部分にあるかを判定するには、平面上の任意の点 $P$ から $P_0$ へのベクトル $\overrightarrow{PP_0}$ と平面の法線ベクトルのなす角が鋭角か鈍角か直角かを見ればよい。つまり $\boldsymbol{n}\cdot\overrightarrow{PP_0}$ が正か負かゼロかを見る。$P$ が方程式を満たすので
これより
- $P_0$ が平面の上半部分にある:$ax_0+by_0+cz_0+d>0$ のときに限る。
- $P_0$ が平面の下半部分にある:$ax_0+by_0+cz_0+d<0$ のときに限る。
- $P_0$ が平面上にある:$ax_0+by_0+cz_0+d=0$ のときに限る。
2° 直線
空間中の一点 $P_0(x_0,y_0,z_0)$ を通り与えられた方向 $\boldsymbol{v}=l\boldsymbol{i}+m\boldsymbol{j}+n\boldsymbol{k}$ に沿えば一つの直線が確定する。この直線上の任意の点 $P(x,y,z)$ に対して $\overrightarrow{P_0P}=\boldsymbol{r}-\boldsymbol{r}_0$ は $\boldsymbol{v}$ と共線なので
これは直線上の任意の点 $P$ の座標 $(x,y,z)$ をパラメータ $t$ の線形方程式として表し、直線のパラメータ表示という。ベクトル $\boldsymbol{v}$ を直線の方向ベクトルという。パラメータ $t$ を消去すると
これは実際には二つの3 変数の一次方程式からなる方程式組である。
方向ベクトルの座標の一つが零の場合、例えば $l=0$ のとき直線の方向は $x$ 軸に垂直で、パラメータ表示は適切に次の方程式組として解釈すべきである:
二つが零の場合、例えば $l=0,m=0$ のとき直線は $z$ 軸と平行で、方程式は
直線 $L$ を二つの平行でない平面の交線とすると、点 $P(x,y,z)$ が交線 $L$ 上にあるのはそれが両平面上にあるとき、つまり座標が3 変数の一次方程式組を満たすときに限る:
この方程式組を直線の一般方程式という。直線 $L$ は二つの平面の法線ベクトル $\boldsymbol{n}_1$ と $\boldsymbol{n}_2$ の両方に垂直なのでその方向ベクトルは $\boldsymbol{v}=\boldsymbol{n}_1\times\boldsymbol{n}_2$ である。さらに上述の方程式組から一つの特解 $P_0(x_0,y_0,z_0)$ を求めれば直線の一般方程式をパラメータ表示に書き換えることもできる。
例 1.3.3 二つの与えられた点 $P_1(x_1,y_1,z_1)$、$P_2(x_2,y_2,z_2)$ を通る直線の方程式を求めよ。
方向ベクトルを $\boldsymbol{v}=\overrightarrow{P_1P_2}=(x_2-x_1)\boldsymbol{i}+(y_2-y_1)\boldsymbol{j}+(z_2-z_1)\boldsymbol{k}$ ととれば
例 1.3.4 二直線の関係。二直線を
とする。それらの位置関係は「共面」と「異面」の二種類に分類できる。
直線 $L_1$ と $L_2$ が共面となるのは $\boldsymbol{v}_1,\boldsymbol{v}_2$ と $\boldsymbol{r}_1-\boldsymbol{r}_2$ が共面であるとき、すなわち
直線 $L_1$ と $L_2$ が異面(ねじれの位置にある)であるための必要十分条件は $(\boldsymbol{r}_1-\boldsymbol{r}_2)\cdot(\boldsymbol{v}_1\times\boldsymbol{v}_2)\neq 0$ である。
$L_1$ と $L_2$ が共面の場合、二直線の方向ベクトル $\boldsymbol{v}_1$ と $\boldsymbol{v}_2$ のなす角 $\theta$ がちょうど二直線のなす角である:
$\cos\theta=\pm 1$ のとき $\boldsymbol{v}_1\parallel\boldsymbol{v}_2$ なので二直線は平行、$|\cos\theta|<1$ のとき二直線は交わる。特に二直線が互いに垂直となるのは
のときに限る。
3° 二次曲面
二次曲面とは空間中の点 $P(x,y,z)$ の座標 $(x,y,z)$ が二次代数方程式を満たすことで形成される曲面のことをいう。例えば
は $P_0(x_0,y_0,z_0)$ を球心、$R$ を半径とする球面を表す。
以下では典型的な二次曲面をいくつか示す。
(1) 楕球面 $a>0,b>0,c>0$ として
$Oxy$ 平面と交わると交線は一つの楕円となる。一般に $Oxy$ と平行な平面 $z=h$($|h|<c$)と交わると交線も楕円であり、その長半軸と短半軸はそれぞれ $a'=a\sqrt{1-\dfrac{h^2}{c^2}}$、$b'=b\sqrt{1-\dfrac{h^2}{c^2}}$ となる。
(2) 単葉および双葉双曲面 $a>0,b>0,c>0$ として
右辺を正号とすると単葉双曲面、負号とすると双葉双曲面となる。
(3) 楕円放物面と双曲放物面 $a>0,b>0$ として
正号に対応するのが楕円放物面、負号に対応するのが双曲放物面である。双曲放物面は鞍面ともいう。
読者が疑問を持つかもしれない問題として、二次代数方程式の一般形は
上述の例のほかに他の二次代数方程式はどのような図形を表すか、という点がある。
一つの幾何的事実として、空間の図形は平行移動と回転のもとで形が不変であることに注意しよう。したがって三変数 $(x,y,z)$ の二次方程式は種類が多いが、いくつかの退化した場合を除いて座標系の平行移動と回転によって非平凡な標準方程式の 9 種類に変換できる。したがって二次代数方程式が表す図形も(非平凡な)9 種類しかなく、ここでは 5 種類のみ列挙した。残りの 4 種類は、円錐面 $\dfrac{x^2}{a^2}+\dfrac{y^2}{b^2}=\dfrac{z^2}{c^2}$ と、楕円柱面 $\dfrac{x^2}{a^2}+\dfrac{y^2}{b^2}=1$、双曲柱面 $\dfrac{x^2}{a^2}-\dfrac{y^2}{b^2}=1$、放物柱面 $y=\dfrac{x^2}{a^2}$ である。
座標系の平行移動と回転は本質的に平面解析幾何でよく知られた配方法であり、配方法によって二元二次方程式を標準的な楕円・放物線・双曲線の方程式に変換できる。ここでは座標系の平行移動と回転の一例のみを示し、詳細はここでは展開しない。
例 1.3.5 二次方程式 $z = xy$ を考える。$z$ 軸周りに $\dfrac{\pi}{4}$ 回転させ、あるいは
とすると方程式は $(x',y',z')$ が満たす方程式
に変換される。したがって $z=xy$ が表すのも鞍面であり、鞍面 $z = \dfrac{x^2}{a^2} - \dfrac{y^2}{b^2}$($a = b$ の場合)を $z$ 軸周りに $\dfrac{\pi}{4}$ 回転させたものに過ぎない。
その他の常用座標系
直角座標系は原点と空間の互いに垂直な三つの単位ベクトルによって構成される。このような座標系を線形座標系という。その特徴の一つは座標成分が定数に等しい場合に対応するのがすべて平面であることである。例えば $z=c$ は座標平面 $Oxy$ に平行な平面を表す。以下では常用の極座標系・柱面座標系・球面座標系を紹介するが、これらはもはや線形座標系ではない。
1° 平面の極座標系
完全性のために平面の極座標系を紹介する。平面上の一点 $O$(極点と呼ぶ)を選び、極点から射線 $Ox$(極軸と呼ぶ)を引き、長さの単位と角度の正方向(通常極軸正方向の反時計回り方向をとる)を選定すると平面上の極座標系が構成される。平面上の任意の点 $P$ について $r$ を $P$ から極点 $O$ までの距離(線分 $\overline{OP}$ の長さまたはベクトル $\overrightarrow{OP}$ の大きさ)、$\theta$ を極軸からベクトル $\overrightarrow{OP}$ への正方向のなす角(偏角)とすると数の組 $(r,\theta)$ で点 $P$ の平面における位置を確定でき、$P$ の極座標と呼ぶ。ここで $r$ の値の範囲は $[0,+\infty)$、$\theta$ の値の範囲は $[0,2\pi)$ である。
平面直角座標系 $Oxy$ において原点を極点、$x$ 軸を極軸とすれば、平面上の任意の点 $P$ の直角座標と極座標の間の変換は次のとおりである:
$P$ の位置ベクトルは $\boldsymbol{r}=x\boldsymbol{i}+y\boldsymbol{j}=r\cos\theta\,\boldsymbol{i}+r\sin\theta\,\boldsymbol{j}$ と表せる。
$r=$ 定数は平面上で原点を中心とする同心円、$\theta=$ 定数は原点から出る射線であることは容易に分かる。
2° 柱面座標系
空間の直角座標系 $Oxyz$ において任意の点 $P(x,y,z)$ について位置ベクトル $\overrightarrow{OP}$ の $Oxy$ 平面への射影ベクトルを
とし、極座標で表すと
したがって位置ベクトルは
または
ここで $0\leqslant r<+\infty$、$0\leqslant\theta<2\pi$、$-\infty<z<+\infty$。
こうして空間の柱面座標系が与えられる。数の組 $(r,\theta,z)$ を点 $P$ の柱面座標という。柱面座標系では $r=c$(正の定数)は半径 $c$ の円柱面 $x^2+y^2=c^2$、$\theta=\theta_0$(定数)は $z$ 軸を辺とする半平面である。
3° 球面座標系
位置ベクトル $\overrightarrow{OP}$ と $z$ 軸の方向角を $\theta$、$\overrightarrow{OP}$ の $Oxy$ 平面への射影ベクトルを $\overrightarrow{OP'}$ とすると
$P'$ を $Oxy$ 平面の極座標で表して $\varphi$ を $\overrightarrow{OP'}$ の $Oxy$ 平面での偏角とすると
$r=|OP|=|\boldsymbol{r}|$ とおくと $|OP'|=|OP|\sin\theta$ なので
または
ここで $0\leqslant r<+\infty$、$0\leqslant\theta\leqslant\pi$、$0\leqslant\varphi<2\pi$。
数の組 $(r,\theta,\varphi)$ を点 $P$ の球面座標という。こうして形成される座標系を球面座標系という。
ベクトル空間
読者はすでに気づいているかもしれないが、二次元平面と三次元空間では「大きさと方向を持つ」ベクトルについて、また共線・共面については幾何的に非常に直観的である。しかしより高次元の抽象空間においては、ベクトルとベクトル空間をどのように定義するか、基底と座標をどのように定義するか、ベクトルの長さとベクトルのなす角をどのように定義するかが自然に問われる。これらの問いに答えるためには具体的な三次元空間のモデルから出発して抽象的な定義を与える必要がある。ここではその考え方の概略を紹介する。
1° $n$ 次元ベクトル空間
まず三次元空間のベクトルの加法とスカラー倍が満たす性質 1.1 と性質 1.2 を抽象化し、「零ベクトル」「負ベクトル」などの概念を一般ベクトル空間の定義とする。
定義 1.13 $V$ を一つの集合とし、$V$ の元を「ベクトル」と呼ぶとする。$\mathbb{F}$ を与えられた体とする。$V$ の「ベクトル」に対して加法とスカラー倍が定義できて、
- 加法:$\boldsymbol{a}+\boldsymbol{b}\in V$、$\boldsymbol{a},\boldsymbol{b}\in V$;
- スカラー倍:$\lambda\boldsymbol{a}\in V$、$\boldsymbol{a}\in V$、$\lambda\in\mathbb{F}$;
- $V$ の中に「零ベクトル」と呼ばれる元が存在して $\boldsymbol{a}+\boldsymbol{0}=\boldsymbol{0}+\boldsymbol{a}=\boldsymbol{a}$、$\boldsymbol{a}\in V$;
- 任意の $\boldsymbol{a}\in V$ に対して $\boldsymbol{b}\in V$ が存在して $\boldsymbol{a}+\boldsymbol{b}=\boldsymbol{b}+\boldsymbol{a}=\boldsymbol{0}$ となる。$\boldsymbol{b}=-\boldsymbol{a}$ と記し、これを $\boldsymbol{a}$ の負ベクトルという。したがって $\boldsymbol{b}-\boldsymbol{a}=\boldsymbol{b}+(-\boldsymbol{a})$;
加法とスカラー倍は次の演算規則を満たす:
- $\boldsymbol{a}+\boldsymbol{b}=\boldsymbol{b}+\boldsymbol{a}$、$\boldsymbol{a},\boldsymbol{b}\in V$(交換律);
- $(\boldsymbol{a}+\boldsymbol{b})+\boldsymbol{c}=\boldsymbol{a}+(\boldsymbol{b}+\boldsymbol{c})$、$\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\in V$(結合律);
- $\lambda(\boldsymbol{a}+\boldsymbol{b})=\lambda\boldsymbol{a}+\lambda\boldsymbol{b}$、$\boldsymbol{a},\boldsymbol{b}\in V$、$\lambda\in\mathbb{F}$;
- $(\lambda+\mu)\boldsymbol{a}=\lambda\boldsymbol{a}+\mu\boldsymbol{a}$、$\boldsymbol{a}\in V$、$\lambda,\mu\in\mathbb{F}$;
- $(\lambda\mu)\boldsymbol{a}=\lambda(\mu\boldsymbol{a})$、$\boldsymbol{a}\in V$、$\lambda,\mu\in\mathbb{F}$;
このとき $V$ を体 $\mathbb{F}$ 上のベクトル空間または線形空間という。
今後は常に $\mathbb{F}$ を実体 $\mathbb{R}$ とする。
三次元空間においては、定理 1.4 を利用して共線・共面などの幾何的概念を、等価な「線形従属」の代数的概念に置き換え、線形従属の概念をベクトル空間 $V$ 上の任意のベクトル組に拡張して一般の線形従属の定義を与えることに注意する。
定義 1.14 $\boldsymbol{a}_1,\boldsymbol{a}_2,\cdots,\boldsymbol{a}_k$ を $V$ の一組のベクトルとする。少なくとも一つは 0 でない実数 $\lambda_1,\lambda_2,\cdots,\lambda_k$ が存在して
となるとき、この組のベクトルを線形従属という。そうでない場合を線形独立といい、線形独立のベクトル組については
であれば必ず $\lambda_1=\lambda_2=\cdots=\lambda_k=0$ となる。
明らかに一組の線形従属のベクトルにさらにいくつかのベクトルを加えても依然として線形従属であり、一組の線形独立のベクトルからいくつかのベクトルを取り除いても依然として線形独立である。では線形独立のベクトル組が存在して、任意の新しいベクトルを加えるともはや線形独立でなくなるようなものがあるかが自然に問われる。
定義 1.15 $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ が $V$ の有限個のベクトルからなる一組の線形独立のベクトル組であるとする。任意のベクトル $\boldsymbol{x}$ を加えた後、ベクトル組 $\{\boldsymbol{x},\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ が線形独立でなくなるとき(したがって線形従属となるとき)、$\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ を極大線形独立組という。
定理 1.16 $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ が $V$ の極大線形独立組ならば $V$ の任意のベクトル $\boldsymbol{x}$ は $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ の線形結合として唯一に表せる:
$\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ が $V$ の極大線形独立組なので $\boldsymbol{x}$ を加えた後の組は線形従属となる。すなわち少なくとも一つは 0 でない数 $\lambda_0,\lambda_1,\cdots,\lambda_n$ が存在して
明らかに $\lambda_0\neq 0$ である。そうでなければ $\lambda_1,\cdots,\lambda_n$ は少なくとも一つは 0 でなく、$\lambda_1\boldsymbol{e}_1+\cdots+\lambda_n\boldsymbol{e}_n=\boldsymbol{0}$ となり $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ が線形独立であることに矛盾する。等式の両辺を $\lambda_0$ で割ると定理の結論が得られる。
また
とすれば $\sum_{i=1}^{n}(x_i-x_i')\boldsymbol{e}_i=\boldsymbol{0}$、$\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ が線形独立なので $x_i=x_i'$($i=1,\cdots,n$)となり一意性が証明される。
定義 1.17 $V$ の中に有限個のベクトル $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ からなる極大線形独立組が存在するとき、これを $V$ の基底といい、その中のベクトル $\boldsymbol{e}_i$($i=1,\cdots,n$)を基底ベクトルという。$n$ を $V$ の次元数といい $\dim V=n$ と記す。$V$ を $n$ 次元ベクトル空間という。$V$ の元を $n$ 次元ベクトルという。定理 1.16 の中の任意のベクトル $\boldsymbol{x}$ の線形結合の係数 $(x_1,x_2,\cdots,x_n)$ を $\boldsymbol{x}$ の基底 $\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ の下での座標という。
定義の中で明確にしなければならないことがある。もし別の極大線形独立組 $\{\boldsymbol{e}_1',\cdots,\boldsymbol{e}_m'\}$ が存在するとき $n=m$ であることを証明して初めて次元数の定義が合理的になる。このためには線形方程式組の理論が必要であり、ここでは具体例によってのみ説明する。
二つのベクトルと三つのベクトルからなる極大線形独立組 $\{\boldsymbol{e}_1,\boldsymbol{e}_2\}$ と $\{\boldsymbol{e}_1',\boldsymbol{e}_2',\boldsymbol{e}_3'\}$ がある場合、定理 1.16 よりベクトル $\boldsymbol{e}_1',\boldsymbol{e}_2',\boldsymbol{e}_3'$ はそれぞれ $\boldsymbol{e}_1,\boldsymbol{e}_2$ の線形結合として表せる:
$\lambda_1\boldsymbol{e}_1'+\lambda_2\boldsymbol{e}_2'+\lambda_3\boldsymbol{e}_3'=\boldsymbol{0}$ とすると
$\{\boldsymbol{e}_1,\boldsymbol{e}_2\}$ が線形独立なので
これは二つの方程式・三つの変数からなる3 変数の一次方程式組なので必ず非零解 $\lambda_1,\lambda_2,\lambda_3$ が存在して $\lambda_1\boldsymbol{e}_1'+\lambda_2\boldsymbol{e}_2'+\lambda_3\boldsymbol{e}_3'=\boldsymbol{0}$ となり $\{\boldsymbol{e}_1',\boldsymbol{e}_2',\boldsymbol{e}_3'\}$ が線形独立であることに矛盾する。したがって次が成立する。
定理 1.18 ベクトル空間 $V$ の中に有限個のベクトルからなる極大線形独立組が存在するならば、$V$ の中のあらゆる極大線形独立組のベクトルの個数は等しい。
ここまで具体的な三次元空間から一般ベクトル空間への抽象化が完成した。
例 1.5.1 実体 $\mathbb{R}$ 上の次の順序つき数の組からなる集合
において $(0,0,\cdots,0)$ が零ベクトルである。$E_n$ の任意の二つの元(ベクトルと呼ぶ)
と実数 $\lambda\in\mathbb{R}$ に対して加法とスカラー倍を次のように定義する:
$E_n$ がベクトル空間の定義を満たすことは容易に確認でき、以下の一組の基底ベクトル
によって任意の $\boldsymbol{a}=(a_1,a_2,\cdots,a_n)=a_1\boldsymbol{e}_1+a_2\boldsymbol{e}_2+\cdots+a_n\boldsymbol{e}_n$ と表せる。したがって $E_n$ は $n$ 次元ベクトル空間であり、$n$ 次元数組ベクトル空間または数組空間と呼ばれる。
例 1.5.2 $F_n[x]$ が実体上の次数が $n$ を超えない多項式の全体
とすると、多項式の加法とスカラー倍の定義のもとで $F_n[x]$ は実体上のベクトル空間であり、以下の一組の基底ベクトル
を持つので $n+1$ 次元のベクトル空間である。
2° ベクトル空間の同型
定義 1.19 $V_1,V_2$ を体 $\mathbb{R}$ 上の二つのベクトル空間とする。1-1 写像
が存在して
- $\sigma(\boldsymbol{a}+\boldsymbol{b})=\sigma(\boldsymbol{a})+\sigma(\boldsymbol{b})$、$\boldsymbol{a},\boldsymbol{b}\in V_1$;
- $\sigma(\lambda\boldsymbol{a})=\lambda\sigma(\boldsymbol{a})$、$\lambda\in\mathbb{R}$、$\boldsymbol{a}\in V_1$;
を満たすとき、ベクトル空間 $V_1$ と $V_2$ は同型であるといい、$\sigma$ を同型写像という。$V_1=V_2$ のとき $\sigma$ を自己同型という。
定義から次が明らかに成立する:
ここで $\boldsymbol{0}$ はそれぞれ $V_1$ と $V_2$ の零ベクトルを表し、$\lambda_1,\cdots,\lambda_m$ は任意の実数、$\boldsymbol{a}_1,\cdots,\boldsymbol{a}_m\in V_1$。
定理 1.20 $V_1,V_2,V_3$ を同一体上の三つのベクトル空間とする。
- $\sigma:V_1\to V_2$ が同型写像ならば $\sigma^{-1}:V_2\to V_1$ も同型写像である。
- $V_1$ と $V_2$ が同型、$V_2$ と $V_3$ が同型ならば $V_1$ と $V_3$ も同型である。
- $V_1$ と $V_2$ が同型ならば同型写像は $V_1$ の任意の線形独立組 $\{\boldsymbol{a}_1,\cdots,\boldsymbol{a}_m\}$ を $V_2$ の線形独立組 $\{\sigma(\boldsymbol{a}_1),\cdots,\sigma(\boldsymbol{a}_m)\}$ に写す。
- $V_1$ と $V_2$ が同型となるのは $\dim V_1=\dim V_2$(すなわち次元数が等しい)のときに限る。
したがって二つのベクトル空間の同型は空間の代数的構造が同じであることを示し、二つの空間のベクトルの具体的な意味やどのように構成されたかを問わない。
(1) $\sigma:V_1\to V_2$ が同型写像なので 1-1 写像であり、逆写像 $\sigma^{-1}:V_2\to V_1$ が存在する。任意の $\boldsymbol{a}',\boldsymbol{b}'\in V_2$ について
とおくと $\boldsymbol{a}'=\sigma(\boldsymbol{a})$、$\boldsymbol{b}'=\sigma(\boldsymbol{b})$ なので $\boldsymbol{a}'+\boldsymbol{b}'=\sigma(\boldsymbol{a}+\boldsymbol{b})$ となり
任意の実数 $\lambda$ について
(2) $\sigma_1:V_1\to V_2$、$\sigma_2:V_2\to V_3$ とすると $\sigma_2\circ\sigma_1:V_1\to V_3$ は 1-1 写像であり、任意の $\boldsymbol{a},\boldsymbol{b}\in V_1$ について
(3) $\sigma:V_1\to V_2$ を同型写像、$\{\boldsymbol{a}_1,\cdots,\boldsymbol{a}_m\}$ を $V_1$ の一組の線形独立ベクトルとする。任意の実数 $\lambda_1,\cdots,\lambda_m$ について $\lambda_1\sigma(\boldsymbol{a}_1)+\cdots+\lambda_m\sigma(\boldsymbol{a}_m)=\boldsymbol{0}$ とすると
したがって $\lambda_1\boldsymbol{a}_1+\cdots+\lambda_m\boldsymbol{a}_m=\boldsymbol{0}$ となり、$V_2$ の中のベクトル組 $\{\sigma(\boldsymbol{a}_1),\cdots,\sigma(\boldsymbol{a}_m)\}$ が線形独立であることがわかる。
(4) $\sigma:V_1\to V_2$ を同型写像、$\dim V_1=n$、$\{\boldsymbol{e}_1,\cdots,\boldsymbol{e}_n\}$ を $V_1$ の一組の基底とする。(3) より $V_2$ の中のベクトル組 $\{\sigma(\boldsymbol{e}_1),\cdots,\sigma(\boldsymbol{e}_n)\}$ は線形独立なので $\dim V_2\geqslant\dim V_1$。(1) を用いると $\sigma^{-1}:V_2\to V_1$ も同型写像なので $\dim V_1\geqslant\dim V_2$。したがって $\dim V_1=\dim V_2$。
逆に $\dim V_1=\dim V_2$ のとき、$V_1$ の一組の基底 $\{\boldsymbol{e}_1,\cdots,\boldsymbol{e}_n\}$ と $V_2$ の一組の基底 $\{\boldsymbol{e}_1',\cdots,\boldsymbol{e}_n'\}$ をとって次の方法で写像を定義する:
任意の $\boldsymbol{a}=\lambda_1\boldsymbol{e}_1+\cdots+\lambda_n\boldsymbol{e}_n$ に対して
と定義する。$\sigma$ が同型写像であることは確認できる。
例 1.5.3 実体上の任意の $n$ 次元ベクトル空間 $V$ は例 1.5.1 の数組ベクトル空間 $E_n$ と同型である。$V$ の一組の基底 $\{\boldsymbol{e}_1,\cdots,\boldsymbol{e}_n\}$ を選定すれば同型写像は
であり、$(a_1,\cdots,a_n)$ は $\boldsymbol{a}=a_1\boldsymbol{e}_1+\cdots+a_n\boldsymbol{e}_n$ の基底のもとでの座標である。逆に任意の一組の実数が座標として唯一の $V$ の中のベクトルに対応する。
この例は同型の観点から、実体上の $n$ 次元ベクトル空間は本質的に $n$ 次元数組からなる空間と変わらないことを示している。
例 1.5.4 実体上の次数が $n$ を超えない多項式の全体からなるベクトル空間は $n+1$ 次元の数組ベクトル空間 $E_{n+1}$ と同型である。
3° ベクトル空間の部分空間
定義 1.21 $V$ を実体上のベクトル空間、$W$ を $V$ の空でない部分集合とする。$W$ が $V$ の加法とスカラー倍演算に対して閉じているとき、すなわち
$W$ を $V$ の部分空間という。
明らかに $V$ の任意の部分集合 $S$(部分空間とは限らない)に対して
は $V$ の部分空間であり、$S$ から $V$ によって生成される部分空間といい $W=\langle S\rangle$ と記す。特に $V$ の中の $l$ 個の線形独立のベクトル $\boldsymbol{e}_1,\cdots,\boldsymbol{e}_l$ が生成する部分空間は $W=\langle\boldsymbol{e}_1,\cdots,\boldsymbol{e}_l\rangle$ であり $W$ の次元は $l$ である。
例 1.5.5 $n$ 次多項式からなる $n+1$ 次元ベクトル空間 $F_n[x]$ の中で
とすると $W$ は $F_n[x]$ の部分空間であり、線形独立のベクトル
が生成する部分空間である。ここで $m=\left[\dfrac{n}{2}\right]$、$[a]$ は $a$ を超えない最大整数を表す。したがって $W$ の次元は $m+1$ である。
4° ベクトル空間の内積
三次元空間の具体的なモデルでは内積は幾何的な方法で定義された(定義 1.5 参照)。しかし代数的に見ると内積は実際には性質 1.6 を満たす二つのベクトルに一つの実数を対応させる関数関係であり、したがって具体的な内積の代数的性質を抽象化して次の定義を与える。
定義 1.22 $V$ を実体上のベクトル空間とする。$V$ の任意の二つのベクトル $\boldsymbol{a},\boldsymbol{b}\in V$ に一つの実数 $(\boldsymbol{a},\boldsymbol{b})\in\mathbb{R}$ が対応して次を満たすとき:
- 対称性:任意の二つのベクトル $\boldsymbol{a},\boldsymbol{b}\in V$ に対して $(\boldsymbol{a},\boldsymbol{b})=(\boldsymbol{b},\boldsymbol{a})$;
- 線形性:任意の二つの実数 $\mu,\nu$ と任意の三つのベクトル $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}\in V$ に対して $(\mu\boldsymbol{a}+\nu\boldsymbol{b},\;\boldsymbol{c})=\mu(\boldsymbol{a},\boldsymbol{c})+\nu(\boldsymbol{b},\boldsymbol{c})$;
- 正定値性:任意のベクトル $\boldsymbol{a}\in V$ に対して $(\boldsymbol{a},\boldsymbol{a})\geqslant 0$、等号成立は $\boldsymbol{a}=\boldsymbol{0}$ のときに限る;
$(\boldsymbol{a},\boldsymbol{b})$ をベクトル $\boldsymbol{a}$ と $\boldsymbol{b}$ の内積という。実体上で内積が定義されたベクトル空間 $V$ をEuclid(ユークリッド)空間という。
定理 1.23(Cauchy--Schwarz 不等式) $V$ を Euclid 空間、$(\cdot,\cdot)$ を $V$ の一つの内積とする。任意の二つのベクトル $\boldsymbol{a},\boldsymbol{b}\in V$ に対して
任意の実数 $\lambda$ と $\boldsymbol{a},\boldsymbol{b}\in V$ に対して
したがって $\lambda$ の二次多項式の判別式の非正性より定理が証明される。
Cauchy--Schwarz 不等式によって任意のベクトル $\boldsymbol{a}$ の大きさを
と定義でき、さらに
によって二つの零でないベクトル $\boldsymbol{a},\boldsymbol{b}\in V$ のなす角 $\theta$ を定義できる。したがって二つの零でないベクトルの内積が零 $(\boldsymbol{a},\boldsymbol{b})=0$ のとき $\boldsymbol{a}$ と $\boldsymbol{b}$ は互いに直交または互いに垂直であるという。
Cauchy--Schwarz 不等式から次の不等式も得られる。
系 1.24(三角不等式)
両辺の平方根をとると三角不等式が得られる。
系 1.25(平行四辺形等式)
次の二式を加えるだけで得られる:
$n$ 次元ベクトル空間に対して内積を構成的に与えることができる。
定理 1.26 $V$ を $n$ 次元ベクトル空間、$\{\boldsymbol{e}_1,\boldsymbol{e}_2,\cdots,\boldsymbol{e}_n\}$ を $V$ の一組の基底とする。任意の二つのベクトル $\boldsymbol{a},\boldsymbol{b}\in V$ について
とすると
は $V$ 上の一つの内積である。
この内積のもとで基底ベクトルは二つずつ直交する:
この内積のもとでは次が成立する。
- ベクトルの大きさ:$|\boldsymbol{a}|=\sqrt{a_1^2+a_2^2+\cdots+a_n^2}$,
- 二ベクトルのなす角:$\cos\theta=\dfrac{a_1b_1+a_2b_2+\cdots+a_nb_n}{\sqrt{a_1^2+a_2^2+\cdots+a_n^2}\sqrt{b_1^2+b_2^2+\cdots+b_n^2}}$,
- 任意の実数 $a_1,\cdots,a_n$ と $b_1,\cdots,b_n$ に対して Cauchy--Schwarz 不等式:$(a_1b_1+\cdots+a_nb_n)^2\leqslant(a_1^2+\cdots+a_n^2)(b_1^2+\cdots+b_n^2)$,
- 三角不等式:$\sqrt{(a_1+b_1)^2+\cdots+(a_n+b_n)^2}\leqslant\sqrt{a_1^2+\cdots+a_n^2}+\sqrt{b_1^2+\cdots+b_n^2}$,
- 平行四辺形等式:$(a_1+b_1)^2+\cdots+(a_n+b_n)^2+(a_1-b_1)^2+\cdots+(a_n-b_n)^2=2\bigl((a_1^2+\cdots+a_n^2)+(b_1^2+\cdots+b_n^2)\bigr)$。
もちろんベクトル空間上の内積は唯一ではなく、線形代数においてより詳しく紹介される。
線形方程式組の解
線形方程式組とは $n$ 個の未知量 $x_1,x_2,\cdots,x_n$ を含み $m$ 個の一次方程式からなる方程式組
のことをいう。ここで係数 $a_{ij}$($i=1,\cdots,m$、$j=1,\cdots,n$)と $b_i$($i=1,\cdots,m$)は与えられた実数である。すべての $b_i=0$($i=1,\cdots,m$)のとき方程式組を斉次線形方程式組という。そうでない場合を非斉次線形方程式組という。方程式組の係数を次の方法で行列に組む:
これを $m\times n$ 行列といい、特に $m=n$ のとき $n\times n$ 行列 $A$ を $n$ 次正方行列という。方程式 (1) は
とも書ける。ベクトルを列の形式で書いたものを列ベクトルといい、行の形式で書いたものを行ベクトルという。
斉次と非斉次の線形方程式組の解の構造の一般理論は述べず、いくつかの例によって説明する。
1° 係数行列が正方行列の非斉次線形方程式組の解
例 1.6.1 次の線形方程式組を考える:
ここで $b_1,b_2,b_3$ は任意の与えられた実数である。行列で表すと方程式 (2) は $A\boldsymbol{x}=\boldsymbol{b}$ であり
ここで方程式組の係数行列は 3 次正方行列である。
幾何的に見ると $Oxyz$ 座標系において方程式組の三つの方程式
はそれぞれ三つの平面を表しているので方程式組の解は三つの平面の交点の座標 $(x,y,z)$ である。三つの平面が一点で交わるのは三つの平面の法線ベクトル
が共面でないときに限る。$\boldsymbol{v}_1,\boldsymbol{v}_2,\boldsymbol{v}_3$ がちょうど行列 $A$ の三行を構成する行ベクトルであることに注意する。
代数的に見ると行列 $A$ の三列をそれぞれ三つの列ベクトルとする:
方程式組は $x\boldsymbol{a}_1+y\boldsymbol{a}_2+z\boldsymbol{a}_3=\boldsymbol{b}$ とも表せる。すなわち $\boldsymbol{b}$ が $\boldsymbol{a}_1,\boldsymbol{a}_2,\boldsymbol{a}_3$ の線形結合として表せ、その組合せ係数 $x,y,z$ が方程式組の解である。したがって任意の $\boldsymbol{b}$ に対して唯一解を持つのは $\boldsymbol{a}_1,\boldsymbol{a}_2,\boldsymbol{a}_3$ が線形独立のときに限る。
幾何的に見ても代数的に見ても、行ベクトルが共面でないことも列ベクトルが線形独立であることも、行列の行列式が零でないことと同値である(ベクトルの座標表示の節末の行列式に関する部分を参照):
したがって係数行列が正方行列の非斉次線形方程式組は、係数行列の行列式が零でないときに限り唯一解を持つ。
2° 係数行列が $m\times n$ 行列の線形方程式組の解
まず斉次線形方程式組を考える。すなわち方程式組 (1) において $b_1=b_2=\cdots=b_m=0$ とする。斉次線形方程式組のすべての解からなる集合を
とすると $V$ がベクトル空間の定義を満たすことは容易に確認できる。例えば $(0,0,\cdots,0)$ が方程式組の一つの解であり、$(x_1,x_2,\cdots,x_n)$、$(x_1',x_2',\cdots,x_n')$ が方程式組の解であれば $(\lambda x_1,\lambda x_2,\cdots,\lambda x_n)$ と $(x_1+x_1',x_2+x_2',\cdots,x_n+x_n')$ も解である。その他の確認は読者に任せる。
明らかに $V$ は例 1.5.1 の数組空間 $E_n$ の部分空間なので $\dim V\leqslant n$。$\boldsymbol{e}_1,\cdots,\boldsymbol{e}_m$ が $V$ の一組の基底ベクトルとすれば、それらは斉次線形方程式組の一組の解でもある。これを基本解組といい、線形方程式組の通解はこの基本解組の線形結合
である。解空間 $V$ の次元は方程式組の係数 $a_{ij}$ と密接に関連しており、具体的な状況は以下の最初の例によって説明する。
非斉次線形方程式組 (1) の任意の二つの解の差は対応する斉次線形方程式組を満たす:
したがって $\boldsymbol{x}_0=(x_1^0,x_2^0,\cdots,x_n^0)$ が非斉次の特解で $\boldsymbol{e}_1,\cdots,\boldsymbol{e}_m$ が対応する斉次線形方程式の基本解組であれば、非斉次方程式 (1) の通解は
もちろん必ずしもすべての非斉次線形方程式組に解が存在するわけではなく、この点は以下の第二の例で説明する。
例 1.6.2 次の斉次線形方程式組を考える:
掃き出し法(消去法)により方程式組の通解は
であり、ここで $\boldsymbol{e}_1=(1,-2,1,0)$、$\boldsymbol{e}_2=(-4,3,0,1)$ は二つの線形独立な解であり、方程式の基本解組をなす。したがって解空間 $V$ は $4$ 次元数組空間 $E_4$ の 2 次元部分空間である。
方程式組の係数行列を考えると
その列ベクトルは
このとき方程式組は $x_1\boldsymbol{a}_1+x_2\boldsymbol{a}_2+x_3\boldsymbol{a}_3+x_4\boldsymbol{a}_4=\boldsymbol{0}$ とも表せる。ベクトル組 $\boldsymbol{a}_1,\boldsymbol{a}_2,\boldsymbol{a}_3,\boldsymbol{a}_4$ の中で $\boldsymbol{a}_1,\boldsymbol{a}_2$ が極大線形独立組であることが見て取れ、
したがって方程式組は
に簡略化される。$\boldsymbol{a}_1,\boldsymbol{a}_2$ が線形独立なので
これから未知変数 $x_3,x_4$ が任意の実数をとれることが分かる。$x_3=\lambda$、$x_4=\mu$ とすると $x_1=\lambda-4\mu$、$x_2=-2\lambda+3\mu$ となり通解が得られる。解空間の次元は $E_4$ の次元から係数行列の列ベクトルの極大線形独立組の個数を引いたものに等しい。
一般の場合として
と記すと、斉次線形方程式組の解空間の次元は
証明については任意の線形代数の教科書を参照されたい。
例 1.6.3 方程式組 (3) の非斉次の場合を考える:
方程式 (4) が解 $(x_1^0,x_2^0,x_3^0,x_4^0)$ を持つのは
となるときに限る。ここで $\boldsymbol{a}_1,\boldsymbol{a}_2,\boldsymbol{a}_3,\boldsymbol{a}_4$ は例 1.6.2 と同じである。$\boldsymbol{a}_1,\boldsymbol{a}_2$ が線形独立なので
すなわち (4) に解が存在するのは $\boldsymbol{b}$ が $\boldsymbol{a}_1,\boldsymbol{a}_2$ の線形結合として表せるときに限る。あるいはベクトル組 $\{\boldsymbol{a}_1,\boldsymbol{a}_2,\boldsymbol{a}_3,\boldsymbol{a}_4\}$ と $\{\boldsymbol{a}_1,\boldsymbol{a}_2,\boldsymbol{a}_3,\boldsymbol{a}_4,\boldsymbol{b}\}$ の極大線形独立組の個数が同じときである。それぞれを行列 $A$ と $\widetilde{A}$ の列ベクトルとすると
(4) に解が存在するための必要十分条件は二つの行列のランク(階数)が等しいことである:
行列 $\widetilde{A}$ を行列 $A$ の増広行列という。一般の線形方程式組 (1) の増広行列は係数行列 $A$ に一列 $\boldsymbol{b}$ を加えたものである。
練習問題
- 空間中の三つのベクトルが $\boldsymbol{a}+\boldsymbol{b}+\boldsymbol{c}=\boldsymbol{0}$ を満たすとき、次を証明せよ:
$$\boldsymbol{a}\times\boldsymbol{b}=\boldsymbol{b}\times\boldsymbol{c}=\boldsymbol{c}\times\boldsymbol{a}.$$逆に、上式が成立して $\boldsymbol{a},\boldsymbol{b},\boldsymbol{c}$ が共線でないならば $\boldsymbol{a}+\boldsymbol{b}+\boldsymbol{c}=\boldsymbol{0}$ を証明せよ。
- 次の二直線がねじれの位置にある(平行でも交差もしない)ことを証明し、さらに二直線間の距離(すなわち二直線の公垂線分の長さ)を求めよ:
$$\begin{cases}x+y-z-1=0,\\2x+y-z-2=0\end{cases} \quad\text{と}\quad \begin{cases}x+2y-z-2=0,\\x+2y+2z+4=0.\end{cases}$$
- 二平面 $\Pi_1$ と $\Pi_2$ の間の射影写像を考える。$\Pi_1$ 上の円が $\Pi_2$ 上の楕円・放物線・双曲線に射影できることを示せ。
ヒント:$\Pi_1$ を $Oxz$ 平面、$\Pi_2$ を $Oxy$ 平面とするとよい。$Oxz$ 平面上の円 $x^2+(z-c)^2=1$ と投影中心点 $Q(0,-1,\lambda)$ をとる。円上の任意の点 $P(x,0,z)$ の $Oxy$ 平面上の射影 $P'(x',y',0)$ を求め、$P'(x',y',0)$ が満たす方程式を導き、$\lambda$ の値によって論ぜよ。 - $\boldsymbol{e}_1=\boldsymbol{i}+\boldsymbol{j}$、$\boldsymbol{e}_2=\boldsymbol{j}+\boldsymbol{k}$ が $\mathbb{R}^3$ の二つのベクトルであるとする。次を証明せよ:
$$V=\{\alpha\boldsymbol{e}_1+\beta\boldsymbol{e}_2\mid\alpha,\beta\in\mathbb{R}\}$$は 3 次元ベクトル空間の 2 次元部分空間である。
- 次の斉次線形方程式組の通解を求め、$V$ の次元を確定し、一組の基底ベクトルを与えよ:
$$x+z=0,\quad y+z=0,\quad x+y+2z=0.$$
解答
1. $\boldsymbol{c} = -\boldsymbol{a} - \boldsymbol{b}$ を代入する。$\boldsymbol{b}\times\boldsymbol{c} = -\boldsymbol{b}\times\boldsymbol{a} - \boldsymbol{b}\times\boldsymbol{b} = \boldsymbol{a}\times\boldsymbol{b}$、$\boldsymbol{c}\times\boldsymbol{a} = -\boldsymbol{a}\times\boldsymbol{a} - \boldsymbol{b}\times\boldsymbol{a} = \boldsymbol{a}\times\boldsymbol{b}$。よって三つは等しい。
逆に、$\boldsymbol{a}\times\boldsymbol{b} = \boldsymbol{b}\times\boldsymbol{c} = \boldsymbol{c}\times\boldsymbol{a} = \boldsymbol{n}$ とする。三つが共線でないので $\boldsymbol{n} \neq \boldsymbol{0}$($\boldsymbol{n} = \boldsymbol{0}$ なら $\boldsymbol{a}, \boldsymbol{b}, \boldsymbol{c}$ が互いに平行になる)で、どの二つも平行でない。$\boldsymbol{a}\times\boldsymbol{b} = \boldsymbol{b}\times\boldsymbol{c}$ より $(\boldsymbol{a}+\boldsymbol{c})\times\boldsymbol{b} = \boldsymbol{0}$、すなわち $\boldsymbol{a}+\boldsymbol{c} = \lambda\boldsymbol{b}$。$\boldsymbol{b}\times\boldsymbol{c} = \boldsymbol{c}\times\boldsymbol{a}$ より $(\boldsymbol{a}+\boldsymbol{b})\times\boldsymbol{c} = \boldsymbol{0}$、すなわち $\boldsymbol{a}+\boldsymbol{b} = \mu\boldsymbol{c}$。辺々引くと $(1+\mu)\boldsymbol{c} = (1+\lambda)\boldsymbol{b}$。$\boldsymbol{b}, \boldsymbol{c}$ は平行でないので $\lambda = \mu = -1$、したがって $\boldsymbol{a}+\boldsymbol{b}+\boldsymbol{c} = \boldsymbol{0}$。
2. 第 1 の直線:二式の差から $x = 1$、このとき $y - z = 0$ だから $(x,y,z) = (1, t, t)$。点 $P_1(1,0,0)$、方向 $\boldsymbol{v}_1 = (0,1,1)$。第 2 の直線:二式の差から $3z = -6$、$z = -2$、このとき $x + 2y = 0$ だから $(x,y,z) = (-2s, s, -2)$。点 $P_2(0,0,-2)$、方向 $\boldsymbol{v}_2 = (-2,1,0)$。
$\boldsymbol{v}_1\times\boldsymbol{v}_2 = (-1,-2,2) \neq \boldsymbol{0}$ なので平行でない。$\overrightarrow{P_1P_2} = (-1,0,-2)$ との内積は $(-1)(-1) + 0 + (-2)(2) = -3 \neq 0$ だから、二直線は同一平面上にない(ねじれの位置)。公垂線分の長さは
3. $P(x, 0, z)$ と $Q(0, -1, \lambda)$ を結ぶ直線上の点は $(tx,\ -1 + t,\ \lambda + t(z - \lambda))$。$Oxy$ 平面(第 3 成分が $0$)との交点は $t = \dfrac{\lambda}{\lambda - z}$ で、
これを逆に解くと $z = \dfrac{\lambda y'}{1 + y'}$、$x = \dfrac{x'}{1 + y'}$。円の式 $x^2 + (z - c)^2 = 1$ に代入して $(1 + y')^2$ を掛けると
$y'^2$ の係数 $(\lambda - c)^2 - 1$ が正のとき($|\lambda - c| > 1$)は楕円、$0$ のとき($|\lambda - c| = 1$)は放物線、負のとき($|\lambda - c| < 1$)は双曲線になる。投影中心の高さ $\lambda$ が円の高さの範囲 $[c-1, c+1]$ の外、境界、内にあるかで、像が楕円・放物線・双曲線になる。
4. $\boldsymbol{e}_1 = (1,1,0)$、$\boldsymbol{e}_2 = (0,1,1)$ は平行でないので線形独立。$V$ の元の線形結合 $\mu(\alpha\boldsymbol{e}_1 + \beta\boldsymbol{e}_2) + \nu(\alpha'\boldsymbol{e}_1 + \beta'\boldsymbol{e}_2) = (\mu\alpha + \nu\alpha')\boldsymbol{e}_1 + (\mu\beta + \nu\beta')\boldsymbol{e}_2$ も $V$ の元だから $V$ は部分空間である。$\{\boldsymbol{e}_1, \boldsymbol{e}_2\}$ が $V$ を生成し線形独立なので、基底であり、$\dim V = 2$。
5. 第 3 式は第 1 式と第 2 式の和だから、実質的な方程式は $x + z = 0$、$y + z = 0$ の二つ。$z = t$ とおくと $x = y = -t$ で、通解は $\boldsymbol{x} = t(-1, -1, 1)$。したがって $\dim V = 1$、基底は $\boldsymbol{e}_1 = (-1, -1, 1)$ である($3 - \mathrm{rank}(A) = 3 - 2 = 1$ とも一致)。