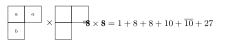リー群とリー代数
リー群
定義 5.1 (リー群)
集合 $G$ が多様体(manifold)であり、かつ群でもあり、さらに群乗法 $G \times G \to G$ と逆元写像 $G \to G$ がともに $C^\infty$ 級(無限回微分可能)であるとき、$G$ をリー群という。
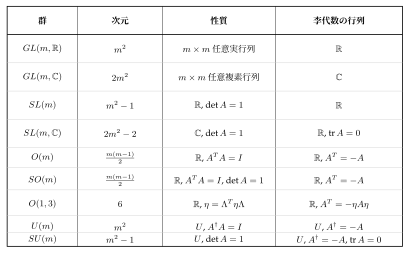
代表的なリー群とその性質・リー代数を表 5.1 にまとめる。
表 5.1:代表的なリー群の次元・性質・リー代数の行列。
具体的な群の群元の形を示す。
$SO(2)$ 群:
$$R(\theta) = \begin{pmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{pmatrix}.$$
$SO(3)$ 群:
$$\begin{aligned}R(\alpha_1, \alpha_2, \alpha_3)
&= R_z(\alpha_3) R_y(\alpha_2) R_x(\alpha_1) \notag\\
&= \begin{pmatrix} \cos\alpha_3 & -\sin\alpha_3 & 0 \\ \sin\alpha_3 & \cos\alpha_3 & 0 \\ 0 & 0 & 1 \end{pmatrix}
\begin{pmatrix} \cos\alpha_2 & 0 & \sin\alpha_2 \\ 0 & 1 & 0 \\ -\sin\alpha_2 & 0 & \cos\alpha_2 \end{pmatrix}
\begin{pmatrix} 1 & 0 & 0 \\ 0 & \cos\alpha_1 & -\sin\alpha_1 \\ 0 & \sin\alpha_1 & \cos\alpha_1 \end{pmatrix},\end{aligned}$$
あるいは Euler 角を用いて $R(\alpha,\beta,\gamma) = R_z(\gamma) R_y(\beta) R_x(\alpha)$ とも書く。
$SU(2)$ 群:
$$g = \begin{pmatrix} a & b \\ -b^* & a^* \end{pmatrix}, \qquad |a|^2 + |b|^2 = 1.$$
無限小生成元と無限小演算子
無限小生成元
単位元の近傍で群元を展開する。
$$g(\alpha) = g(0) + \alpha^i X_i + \frac{1}{2}\alpha^i \alpha^j X_{ij} + \cdots,\tag{25}$$
ここで
$$X_i \equiv \left.\frac{\partial g(\alpha)}{\partial \alpha^i}\right|_{\alpha=0},
\qquad
X_{ij} \equiv \left.\frac{\partial^2 g(\alpha)}{\partial \alpha^i \partial \alpha^j}\right|_{\alpha=0}.$$
逆元の展開は
$$g^{-1}(\alpha) = I - \alpha^i X_i + \alpha^i \alpha^j X_i X_j - \frac{1}{2}\alpha^i \alpha^j X_{ij} + \cdots$$
となる。二つの群元の交換子
$$g^{-1}(\beta)\,g^{-1}(\gamma)\,g(\beta)\,g(\gamma) = I + \beta^i \gamma^j [X_i,\, X_j] + \cdots = g(\alpha) = I + \alpha^i X_i + \cdots$$
を比較することで、
$$[X_i,\, X_j] = c^k_{ij} X_k, \qquad \alpha^k = c^k_{ij} \beta^i \gamma^j\tag{26}$$
が得られる。ここで $c^k_{ij}$ を構造定数という。
各代表的な群の無限小生成元を具体的に示す。
$SO(2)$ の無限小生成元:
$$g(\varphi) = \begin{pmatrix} \cos\varphi & -\sin\varphi \\ \sin\varphi & \cos\varphi \end{pmatrix},
\qquad
X = \left.\begin{pmatrix} -\sin\varphi & -\cos\varphi \\ \cos\varphi & -\sin\varphi \end{pmatrix}\right|_{\varphi=0}
= \begin{pmatrix} 0 & -1 \\ 1 & 0 \end{pmatrix}.$$
$SO(3)$ の無限小生成元:
$$X_1 = \begin{pmatrix} 0 & 0 & 0 \\ 0 & 0 & -1 \\ 0 & 1 & 0 \end{pmatrix},\quad
X_2 = \begin{pmatrix} 0 & 0 & 1 \\ 0 & 0 & 0 \\ -1 & 0 & 0 \end{pmatrix},\quad
X_3 = \begin{pmatrix} 0 & -1 & 0 \\ 1 & 0 & 0 \\ 0 & 0 & 0 \end{pmatrix}.$$
交換関係は
$$[X_i,\, X_j] = \varepsilon_{ijk} X_k.\tag{27}$$
$SU(2)$ の無限小生成元:
$$X_1 = \frac{i}{2}\begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix},\quad
X_2 = -\frac{i}{2}\begin{pmatrix} 0 & -i \\ i & 0 \end{pmatrix},\quad
X_3 = \frac{i}{2}\begin{pmatrix} 1 & 0 \\ 0 & -1 \end{pmatrix}.$$
交換関係は
$$[X_i,\, X_j] = \varepsilon_{ijk} X_k.\tag{28}$$
式 (27) と (28) が一致することから、$SO(3)$ と $SU(2)$ のリー代数は同型である。
$SU(3)$ の無限小生成元(Gell-Mann 行列):
$$\begin{aligned}X_1 &= \frac{i}{2}\begin{pmatrix} 0&1&0\\1&0&0\\0&0&0 \end{pmatrix},\quad
X_2 = \frac{i}{2}\begin{pmatrix} 0&-i&0\\i&0&0\\0&0&0 \end{pmatrix},\quad
X_3 = \frac{i}{2}\begin{pmatrix} 1&0&0\\0&-1&0\\0&0&0 \end{pmatrix}, \notag\\
X_4 &= \frac{i}{2}\begin{pmatrix} 0&0&1\\0&0&0\\1&0&0 \end{pmatrix},\quad
X_5 = \frac{i}{2}\begin{pmatrix} 0&0&-i\\0&0&0\\i&0&0 \end{pmatrix},\quad
X_6 = \frac{i}{2}\begin{pmatrix} 0&0&0\\0&0&1\\0&1&0 \end{pmatrix}, \notag\\
X_7 &= \frac{i}{2}\begin{pmatrix} 0&0&0\\0&0&-i\\0&i&0 \end{pmatrix},\quad
X_8 = \frac{i}{2\sqrt{3}}\begin{pmatrix} 1&0&0\\0&1&0\\0&0&-2 \end{pmatrix}.\end{aligned}$$
交換関係は($X_i = \frac{i}{2}\lambda_i$ と Gell-Mann 行列 $\lambda_i$ を用いて)
$$[\lambda_i,\, \lambda_j] = 2i f_{ijk} \lambda_k.$$
無限小演算子
無限小変換
$$I + \varepsilon$$
に対して、座標の変分は
$$\delta x^a = \varepsilon^a{}_b x^b = U_i(x) \alpha^i$$
と書ける。無限小演算子を
$$\hat{X} \equiv U_i(x)\partial_i\tag{29}$$
と定義すると、異なる演算子の間には
$$[\hat{X}^a,\, \hat{X}^b] = i f^{ab}{}_c \hat{X}^c$$
が成り立つ。
具体的な群の無限小演算子を示す。
$SO(3)$ の無限小変換:
$$\varepsilon = \begin{pmatrix} 0 & -\alpha_3 & \alpha_2 \\ \alpha_3 & 0 & -\alpha_1 \\ -\alpha_2 & \alpha_1 & 0 \end{pmatrix}.$$
対応する無限小演算子は角運動量演算子に他ならない。
$SU(2)$ の無限小変換(2次元表示):
$$\varepsilon = \frac{i}{2}\begin{pmatrix} \alpha_3 & \alpha_1 + i\alpha_2 \\ \alpha_1 - i\alpha_2 & -\alpha_3 \end{pmatrix}.$$
対応する無限小演算子はスピン演算子である。
$z$ 軸まわりの回転の無限小変換(座標への作用):
$\varepsilon = \begin{pmatrix} 0 & -\alpha \\ \alpha & 0 \end{pmatrix}$ とおくと座標の変分は
$$\begin{pmatrix} dx_1 \\ dx_2 \end{pmatrix} = \begin{pmatrix} -\alpha x_2 \\ \alpha x_1 \end{pmatrix},$$
したがって定義 (29) より
$$\hat{X} = x_1 \partial_2 - x_2 \partial_1 = iL_3.$$
$SU(2)$ 群の不可約表示
$SU(2)$ 群の群元は
$$D(g) = g = \begin{pmatrix} a & b \\ -b^* & a^* \end{pmatrix}$$
であり、これ自身がすでに不可約な 2 次元表示をなす。
関数族として次の形を採用すると、表示の条件を満たすことが確かめられる。
$$f^l_m(x_1, x_2) = \frac{x_1^{l+m} x_2^{l-m}}{\sqrt{(l+m)!(l-m)!}},
\qquad m = -l,\; -l+1,\; \ldots,\; l.\tag{30}$$
変換性の条件
$$\Gamma_{g^{-1}} f_m(x) = f_m(gx) = \sum_{m'=-l}^{l} D^l_{m'm}(g^{-1}) f_{m'}(x)$$
のもとで、不可約表示行列は
$$\begin{aligned}D^l_{m'm}(g^{-1})
&= \sum_{\mu=\max(0,\,m-m')}^{\min(l+m,\,l-m')}
\frac{\sqrt{(l+m)!(l-m)!(l+m')!(l-m')!}}
{(l+m-\mu)!(l-m'-\mu)!(m'-m+\mu)!\,\mu!} \notag\\
&\quad \times a^{l+m-\mu}(a^*)^{l-m'-\mu} b^{\mu}(-b^*)^{m'-m+\mu}\end{aligned}\tag{31}$$
と与えられる。この表示はユニタリでもある:$D^l (D^l)^\dagger = I$。
$SU(2)$ 群と $SO(3)$ 群の同態写像
上で見たように $SU(2)$ と $SO(3)$ のリー代数は同型であるから、両者は(局所的に)対応することが予想される。ここではこの対応を具体的に構成する。
$SU(2)$ の群元 $g = \begin{pmatrix} a & b \\ -b^* & a^* \end{pmatrix}$ をとり、
$$\hat{r}' = \Gamma_g \hat{r} \equiv g r g^{-1}, \qquad \hat{r} \equiv \bm{r} \cdot \bm{\sigma}\tag{32}$$
と定義すると($\bm{\sigma}$ は Pauli 行列の組)、これは三次元回転の形
$$\begin{pmatrix} x'_1 \\ x'_2 \\ x'_3 \end{pmatrix} = R(g) \begin{pmatrix} x_1 \\ x_2 \\ x_3 \end{pmatrix}$$
に書き直せる。こうして $SU(2)$ 群と $SO(3)$ 群の間の対応が得られる。
注意すべき点は、この写像は $2 \to 1$ 写像であり、二つの $SU(2)$ 群元 $g$ と $-g$ が同一の $SO(3)$ 群元に対応する。
回転行列を $a,\, b$ で明示すると、
$$R(a,b) = \begin{pmatrix}
\tfrac{1}{2}(a^2+a^{*2}-b^2-b^{*2}) & \tfrac{i}{2}(a^{*2}-a^2+b^{*2}-b^2) & -(ab+a^*b^*) \\
\tfrac{i}{2}(a^2-a^{*2}-b^2+b^{*2}) & \tfrac{1}{2}(a^2+a^{*2}+b^2+b^{*2}) & -i(ab-a^*b^*) \\
(ab^*+a^*b) & i(a^*b-ab^*) & (aa^*-bb^*)
\end{pmatrix}.\tag{33}$$
特別な場合として
$$R(e^{-i\gamma/2},\, 0) = R_z(\gamma), \qquad
R\!\left(\cos\tfrac{\beta}{2},\; -\sin\tfrac{\beta}{2}\right) = R_y(\beta)\tag{34}$$
が成り立つ。これを用いると、Euler 角による $SU(2)$ 群元は
$$g = g_1(\alpha)\,g_2(\beta)\,g_1(\gamma)
= \begin{pmatrix}
e^{-i(\alpha+\gamma)/2}\cos\tfrac{\beta}{2} & -e^{-i(\alpha-\gamma)/2}\sin\tfrac{\beta}{2} \\[4pt]
e^{i(\alpha-\gamma)/2}\sin\tfrac{\beta}{2} & e^{i(\alpha+\gamma)/2}\cos\tfrac{\beta}{2}
\end{pmatrix}\tag{35}$$
と書け、対応する $SO(3)$ 群元は
$$R(\alpha,\beta,\gamma) = R_z(\alpha) R_y(\beta) R_z(\gamma).$$
$2 \to 1$ 写像の存在から $(I_2,\, -I_2)$ はともに単位元に対応する。
表示の乗法規則を保つ性質より
$$\bigl[D^l(-I_2)\bigr]^2 = D^l\!\left((-I_2)^2\right) = D^l(I_2) = I
\quad\Rightarrow\quad D^l(-I_2) = \pm I.$$
条件
$$D^l(-I_2 g) = D^l(g)$$
を満たす表示を一価表示という。$l$ が整数のとき $R^l(\alpha,\beta,\gamma)$ は $SO(3)$ 群の不可約表示となり、その指標は
$$\chi^l\!\left(e^{-i\alpha/2},\, 0\right) = \sum_{m=-l}^{l} e^{-im\alpha}
= \frac{\sin[(l+\tfrac{1}{2})\alpha]}{\sin(\tfrac{\alpha}{2})}.\tag{36}$$
$z$ 軸まわりの回転の指標のみを計算すれば十分な理由は、任意の軸のまわりの同じ角度の回転は同一の類に属するからである。
Euler 角を用いた不可約表示の具体的な表式は、
$$\begin{aligned}D^l_{m'm}(\alpha,\beta,\gamma)
&= \sum_{\mu=\max(0,\,m-m')}^{\min(l+m,\,l-m')}
\frac{(-1)^\mu \sqrt{(l+m)!(l-m)!(l+m')!(l-m')!}}
{(l+m-\mu)!(l-m'-\mu)!(m'-m+\mu)!\,\mu!} \notag\\
&\quad \times \left(\cos\tfrac{\beta}{2}\right)^{2l+m-m'-2\mu}
\left(\sin\tfrac{\beta}{2}\right)^{m'-m+2\mu}
e^{-im\alpha + im'\gamma}.\end{aligned}\tag{37}$$
これは量子力学における Wigner の $D$ 行列に他ならない。
角運動量とその結合
無限小変換の立場から不可約表示をテイラー展開すると、その一次係数が量子力学における磁気量子数に対応する。
二つの角運動量の結合を考える。角運動量の結合は対応する表示の直積に対応する。
$$D^{j_1} \otimes D^{j_2} = \sum_j c^j_{j_1 j_2} D^j.\tag{38}$$
直積の指標を計算すると、
$$\begin{aligned}\chi^{j_1} \chi^{j_2}
&= \sum_{m_1=-j_1}^{j_1} \sum_{m_2=-j_2}^{j_2} e^{-i(m_1+m_2)\alpha} \notag\\
&= e^{i(j_1+j_2)\alpha} + e^{i(j_1+j_2-1)\alpha} + \cdots + e^{i(j_1-j_2)\alpha}
+ e^{i(-j_1+j_2)\alpha} + \cdots + e^{-i(j_1+j_2)\alpha} \notag\\
&= \sum_{m=-(j_1+j_2)}^{j_1+j_2} e^{-im\alpha} + \cdots + \sum_{m=-|j_1-j_2|}^{|j_1-j_2|} e^{-im\alpha}.\end{aligned}\tag{39}$$
これにより、結合後の角運動量量子数の範囲が $|j_1 - j_2| \leq j \leq j_1 + j_2$ であることが指標から読み取れる。
Clebsch--Gordan(CG)係数の正交性は
$$\sum_{j,\,m} \langle j_1, j_2;\, m_1, m_2 \mid j, m\rangle \langle j, m \mid j_1, j_2;\, m'_1, m'_2\rangle
= \delta_{m'_1 m_1} \delta_{m'_2 m_2}\tag{40}$$
で与えられる。一般の計算公式(Racah の公式)は、$m = m_1 + m_2$ のとき
$$\begin{aligned}\langle j_1, j_2;\, m_1, m_2 \mid j, m\rangle
&= \sqrt{\frac{(2j+1)(j_1+j_2-j)!\,(j+j_1-j_2)!\,(j-j_1+j_2)!}{(j_1+j_2+j+1)!}}
\sqrt{(j+m)!\,(j-m)!\,(j_1-m_1)!\,(j_1+m_1)!\,(j_2-m_2)!\,(j_2+m_2)!} \\
&\quad \times \sum_k \frac{(-1)^k}{k!\,(j_1+j_2-j-k)!\,(j_1-m_1-k)!\,(j_2+m_2-k)!\,(j-j_2+m_1+k)!\,(j-j_1-m_2+k)!}\end{aligned}\tag{41}$$
であり($m \neq m_1 + m_2$ のときは $0$)、和は階乗の中身がすべて非負になる $k$ にわたってとる。
古典 Lie 群のテンソル表示
リー群は実数群にも複素数群にもなりえ、また行列群でもあるから、その表示は大きく四種類に分類できる。
$$D(g), \quad \bigl[D^{-1}(g)\bigr]^T, \quad D^*(g), \quad \bigl[D^{-1}(g)\bigr]^\dagger.\tag{42}$$
$D(g)$ がリー群の表示であれば、他の三種も自動的に表示をなす。例えば
$$\bigl[D^{-1}(g_1)\bigr]^\dagger \bigl[D^{-1}(g_2)\bigr]^\dagger = \bigl[D^{-1}(g_2)D^{-1}(g_1)\bigr]^\dagger = \bigl[D^{-1}(g_1 g_2)\bigr]^\dagger$$
を確かめればよい。$D(g) = g$ とおくと、これら四つは不等価不可約表示をなし、$GL(n,\mathbb{C})$ のすべての有限次元表示を構成できる。$D(g) = g$ のベクトル空間を $V$、$[D^{-1}(g)]^T$ のベクトル空間を双対空間 $\tilde{V}$ という。
まず $(1,1)$ 型テンソルの分解を考える。
$$T^a{}_b = \hat{T}^a{}_b + \delta^a_b \cdot \frac{1}{n}\mathrm{tr}\,T,\tag{43}$$
ここで $\hat{T}^a{}_b = T^a{}_b - \delta^a_b \cdot \frac{1}{n}\mathrm{tr}\,T$(無跡部分)。
跡の部分は恒等変換を担い、無跡部分は $n^2-1$ 次元の不可約表示を担う。
$(2,0)$ 型テンソルについては
$$T^{ab} = T^{(ab)} + T^{[ab]}\tag{44}$$
と対称・反対称部分に分解でき、それぞれの次元は $\frac{1}{2}n(n+1)$ と $\frac{1}{2}n(n-1)$ である。
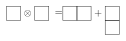
これは $S_2$ の Young 図
に対応しており、リー群の表示と置換群の対応が見て取れる。
$GL(n,\mathbb{C})$ は線形変換群であるから、テンソルの変換則は
$$T'^a{}_b = g^a{}_c\, T^c{}_d\, (g^{-1})^d{}_b\tag{45}$$
となる点に注意されたい(添字の上下が通常の共変・反変と対応する)。
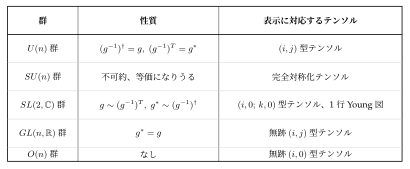
次に各代表的な群の性質と表示の構成に用いるテンソルをまとめる。
$SU(n)$ 群の不可約表示の次元を計算する方法を二種類紹介する。
方法 1(隣接行差による公式):Young 図の第 $i$ 行の長さを $f_i$ とし、隣接行の差を $\lambda_i = f_i - f_{i+1}$(最後は $\lambda_{n-1} = f_{n-1}$)と定める。次元は
$$\begin{aligned}d &= (1+\lambda_1)\cdots(1+\lambda_{n-1})
\left(1+\frac{\lambda_1+\lambda_2}{2}\right)\cdots
\left(1+\frac{\lambda_{n-2}+\lambda_{n-1}}{2}\right) \notag\\
&\quad \times \left(1+\frac{\lambda_1+\lambda_2+\lambda_3}{3}\right)
\cdots \left(1+\frac{\lambda_1+\cdots+\lambda_{n-1}}{n-1}\right).\end{aligned}\tag{46}$$
この方法は単純な Young 図に対してのみ実用的である。
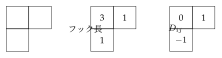
方法 2(フック長を用いる方法):第 $i$ 行第 $j$ 列のマスに対して $D_{ij} = j - i$(対角線からのずれ)と定義し、そのマスのフック長を $h_{ij}$ とする。$SU(n)$ 群の不可約表示の次元は
$$d = \prod_{(i,j)} \frac{n + D_{ij}}{h_{ij}}\tag{47}$$
で与えられる。
具体例を示す。Young 図 $[2,1]$ に対して、
次元は
$$d = \frac{n}{3}\cdot\frac{n+1}{1}\cdot\frac{n-1}{1} = \frac{n(n^2-1)}{3}.$$
($(1,1)$ マスは $D = 0$、$h = 3$、$(1,2)$ マスは $D = 1$、$h = 1$、$(2,1)$ マスは $D = -1$、$h = 1$。)$n = 3$ では $d = 8$ である。
次元が求まったら、Young 図を用いた直積の分解手順を示す。
- 第二の Young 図の各行のマスを、行ごとに異なる文字(第 1 行は $a$、第 2 行は $b$、…)でラベルする。
- そのマスを、文字 $a$ のすべて、次に $b$ のすべて、…の順に、第一の Young 図の右・下へ「貼り付ける」。
貼り付けるたびに得られる図が Young 図の形(各行が次の行以上の長さ)を保つように制約する。
また、同じ文字が同じ列に 2 個以上入らないようにする。
- 完成した図の文字を、各行は右から左へ、行は上から下へと読んで並べたとき、どの途中までをとっても $a$ の個数 $\geq$ $b$ の個数 $\geq$ $c$ の個数 $\cdots$ が成り立つものだけを残す(Littlewood–Richardson 則)。
- 残ったすべての図が、直積に対応する不可約表示の一覧を与える(同じ形の図が複数あれば、その個数が重複度である)。
例として $SU(3)$ の $\mathbf{8} \times \mathbf{8}$ の分解を示す。
演習
演習 1
$SO(3)$ の生成元 $X_1, X_2$ について、$[X_1, X_2] = X_3$ を行列の積で確かめよ。
解答
$X_1 = \begin{pmatrix} 0&0&0\\0&0&-1\\0&1&0 \end{pmatrix}$、$X_2 = \begin{pmatrix} 0&0&1\\0&0&0\\-1&0&0 \end{pmatrix}$ について
$$X_1X_2 = \begin{pmatrix} 0&0&0\\1&0&0\\0&0&0 \end{pmatrix},\qquad
X_2X_1 = \begin{pmatrix} 0&1&0\\0&0&0\\0&0&0 \end{pmatrix}$$
だから
$$[X_1, X_2] = X_1X_2 - X_2X_1 = \begin{pmatrix} 0&-1&0\\1&0&0\\0&0&0 \end{pmatrix} = X_3.$$
他の組も同様で、$[X_i, X_j] = \varepsilon_{ijk}X_k$ が得られる。
演習 2
$SU(2)$ の元 $g = \begin{pmatrix} e^{-i\gamma/2} & 0 \\ 0 & e^{i\gamma/2} \end{pmatrix}$ に対応する $SO(3)$ の元を、式 (33) から求めよ。また $g$ と $-g$ が同じ回転に対応することを確かめよ。
解答
$a = e^{-i\gamma/2}$、$b = 0$ を式 (33) に代入する。$a^2 = e^{-i\gamma}$、$a^{*2} = e^{i\gamma}$ だから
$$R_{11} = \tfrac{1}{2}(a^2 + a^{*2}) = \cos\gamma,\quad R_{12} = \tfrac{i}{2}(a^{*2} - a^2) = \tfrac{i}{2}\cdot 2i\sin\gamma = -\sin\gamma,\quad R_{33} = aa^* = 1.$$
同様に $R_{21} = \sin\gamma$、$R_{22} = \cos\gamma$、その他の成分は $0$ で、$R = R_z(\gamma)$($z$ 軸まわりの角 $\gamma$ の回転)となる。
$g \to -g$ は $(a, b) \to (-a, -b)$ であり、式 (33) の成分はすべて $a, b$ の $2$ 次式だから不変である。したがって $\pm g$ は同じ回転に対応し、写像は $2 \to 1$ である。
演習 3
Young 図による直積の分解規則で $\mathbf{3} \otimes \mathbf{3}$ を分解し、次元を比べよ。
解答
$SU(3)$ の基本表示 $\mathbf{3}$ は $[1]$ である。二つ目の図のマスに文字 $a$ をつけ、一つ目の図 $[1]$ に貼り付ける。
貼り付け方は右に置く $[2]$($a$ が一つだから同じ列の制約は問題ない)と、下に置く $[1,1]$ の二通りで、どちらも Littlewood–Richardson の条件を満たす。したがって
$$[1] \otimes [1] = [2] \oplus [1,1].$$
次元は式 (47) を $n = 3$ で使うと、$[2]$ は $\dfrac{3}{2}\cdot\dfrac{4}{1} = 6$、$[1,1]$ は $\dfrac{3}{2}\cdot\dfrac{2}{1} = 3$ だから $\mathbf{3}\otimes\mathbf{3} = \mathbf{6}\oplus\overline{\mathbf{3}}$ であり、$9 = 6 + 3$ が成り立つ。